
 English
 Français
 Español
- Neu
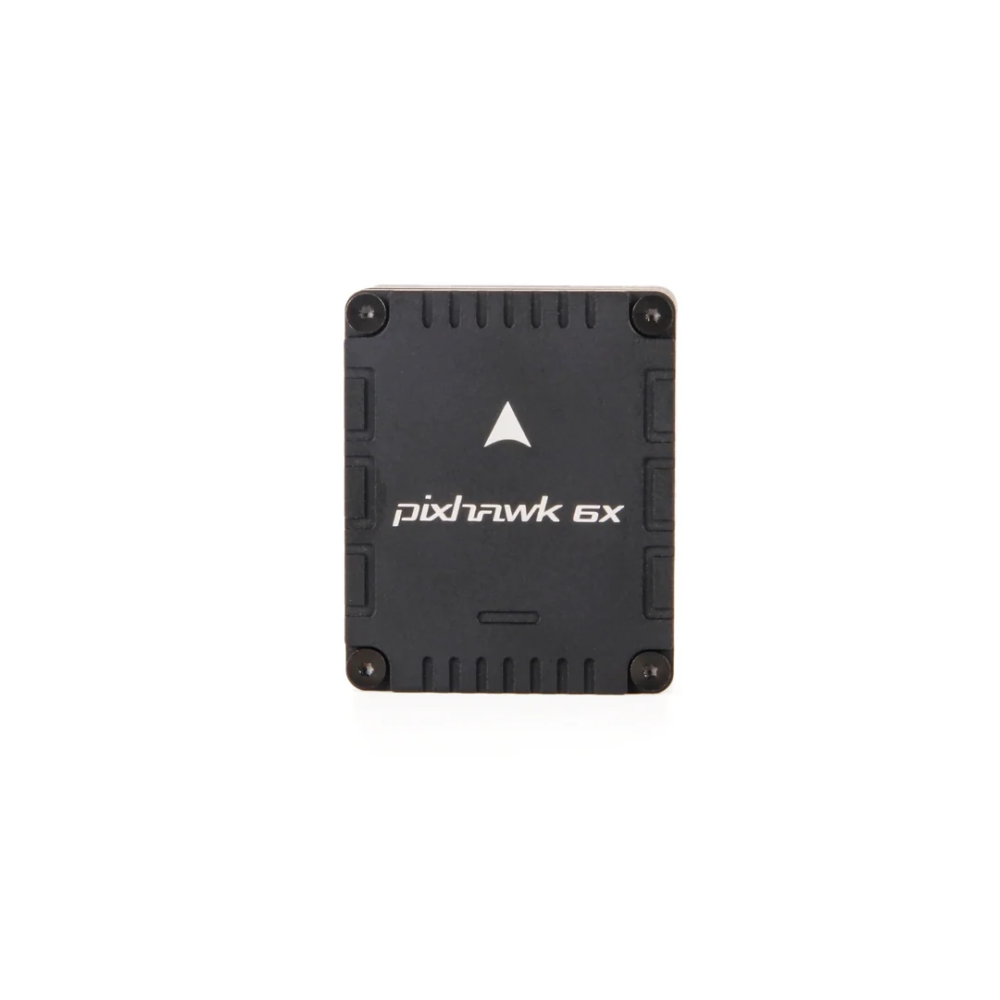
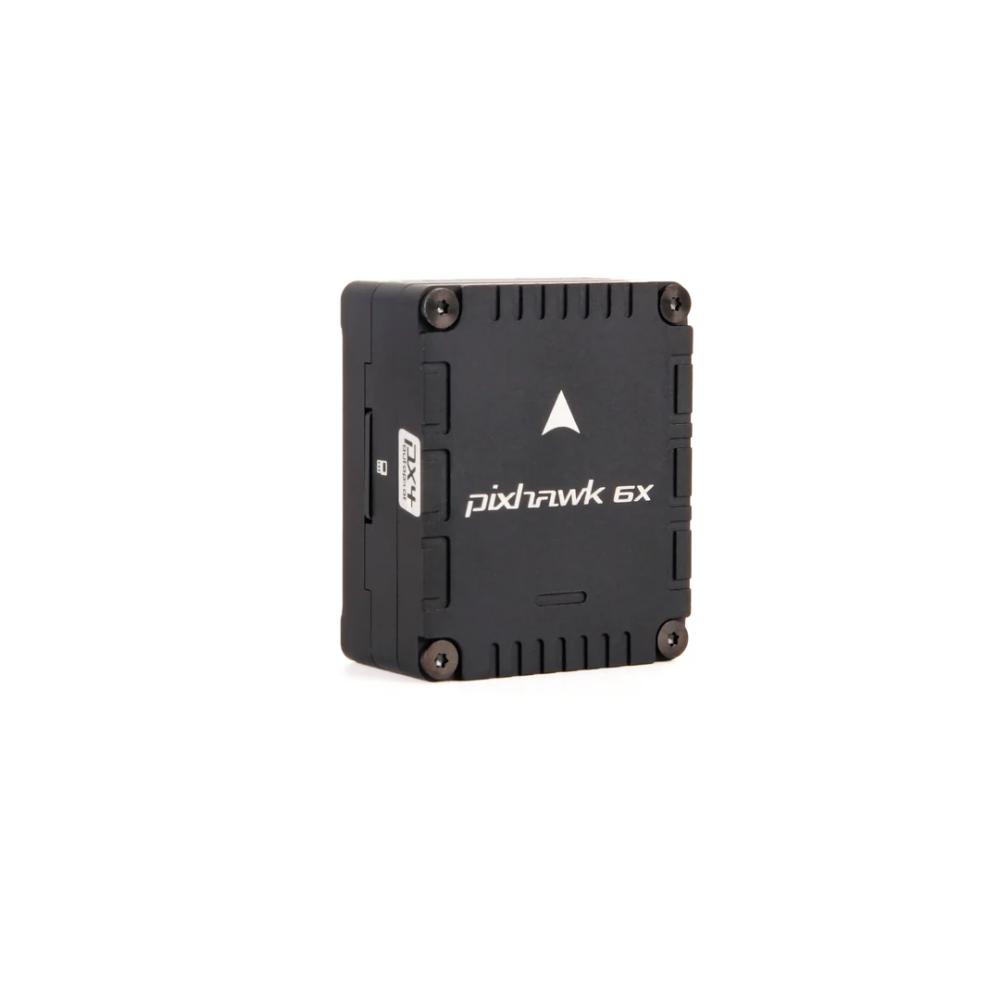
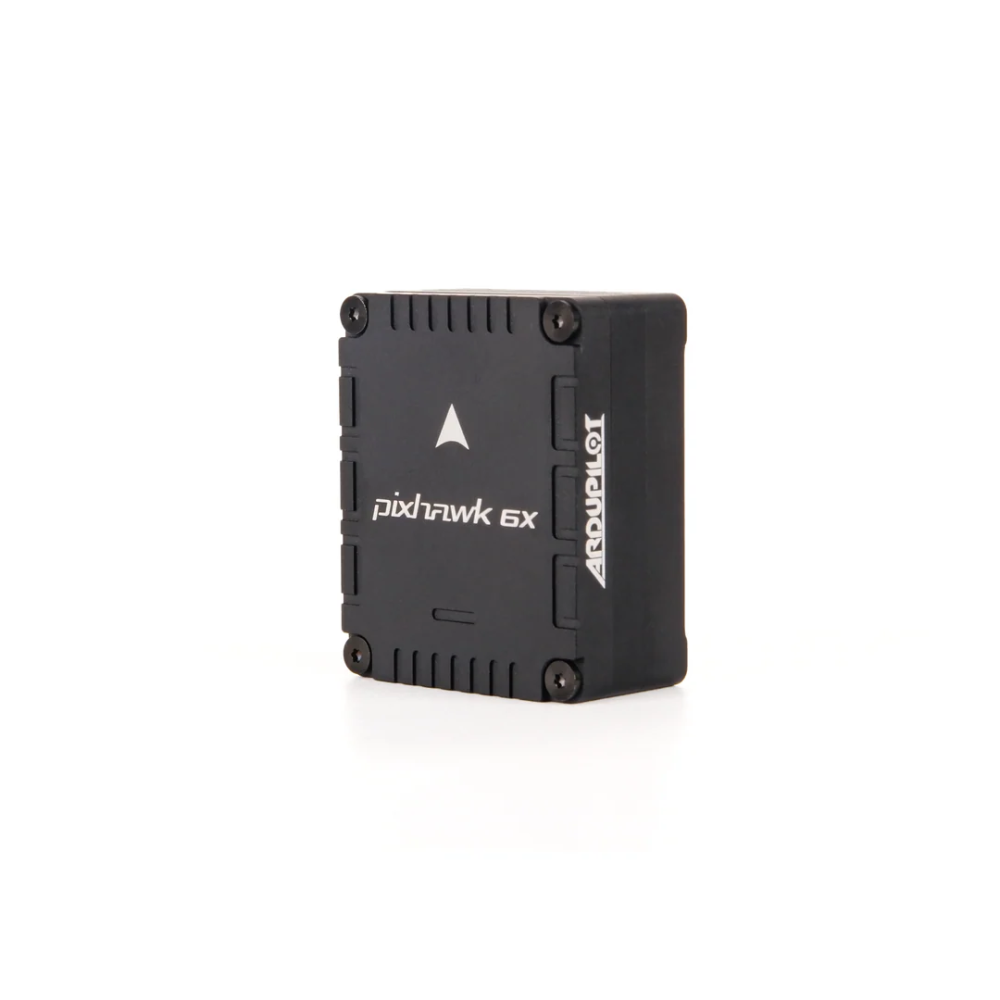
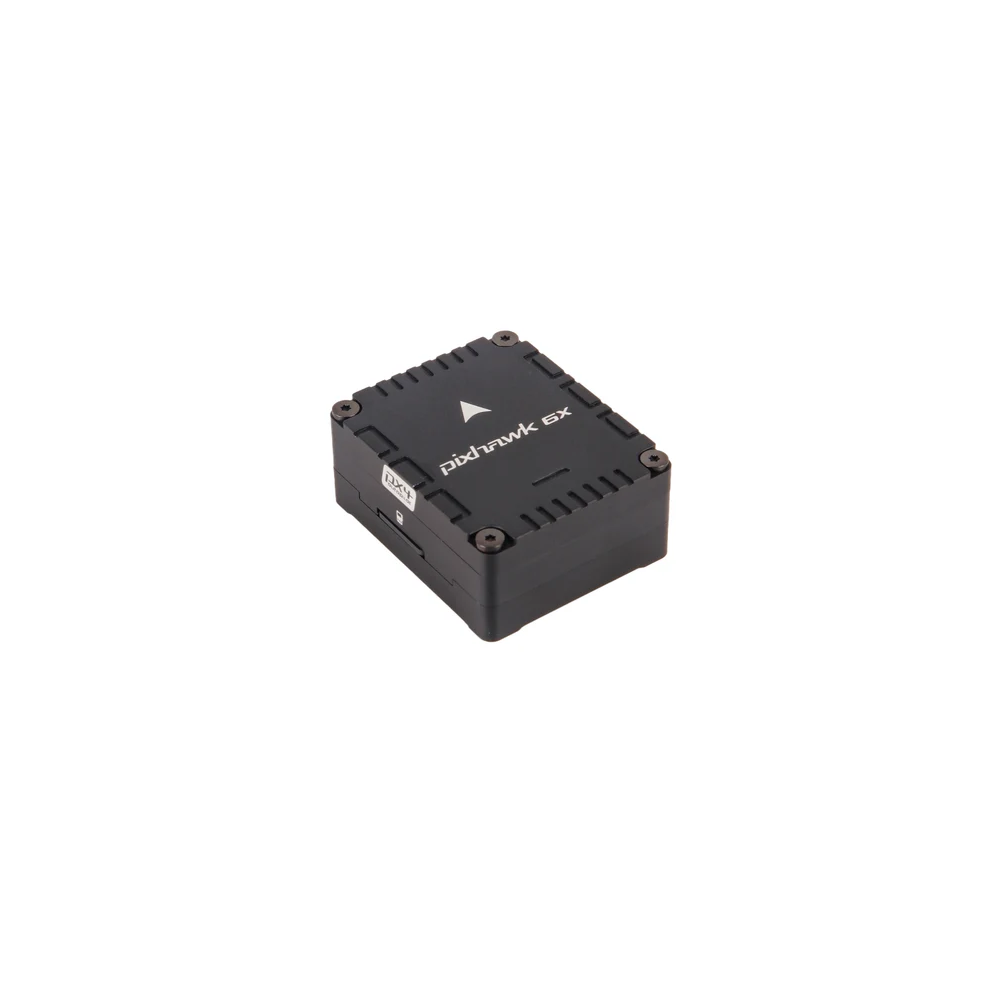
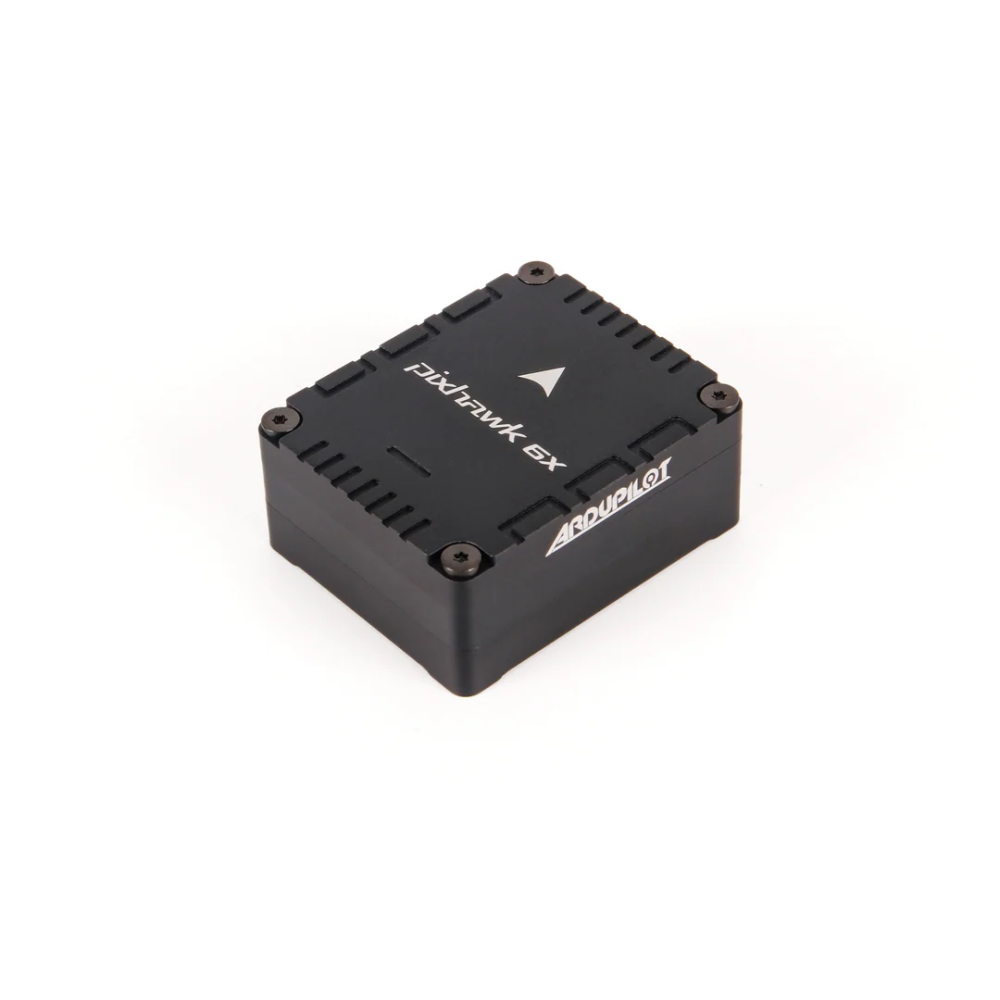
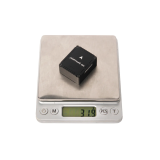
-Professionelles, leistungsstarkes Autopilot-Flugsteuerungsset, entwickelt für kommerzielle UAVs, Multirotoren, Starrflügelflugzeuge, VTOL-Plattformen und autonome Fahrzeuge.
- Basiert auf einem STM32H753-Prozessor mit dreifacher ICM-45686-IMU-Redundanz, BalancedGyro™-Technologie, zwei Barometern, fortschrittlicher Schwingungsisolierung, Ethernet, zwei CAN-Bussen, 16 PWM-Ausgängen und digitaler Leistungsüberwachung.
-Lieferung als Komplettset mit Flugsteuerungsmodul, Basisplatine, PM02D-Leistungsmodul und Kabelsatz.
Der Holybro Pixhawk 6X (ICM-45686) ist ein professionelles Hochleistungs-Autopilotsystem, das für kommerzielle UAVs, Multirotoren, Starrflügelflugzeuge, VTOL-Plattformen, autonome Fahrzeuge, Robotik, Forschung und die Entwicklung fortschrittlicher Flugzeuge konzipiert wurde.
Basierend auf dem offenen Standard Pixhawk FMUv6X vereint der Pixhawk 6X einen leistungsstarken STM32H753-Prozessor, dreifach redundante ICM-45686-Trägheitssensoren, zwei Barometer, eine fortschrittliche Schwingungsisolierung, umfangreiche Anschlussmöglichkeiten und eine modulare Flugsteuerungsarchitektur.
Diese Komplettversion umfasst das Pixhawk 6X-Flugsteuerungsmodul, die ausgewählte Basisplatine, ein digitales Leistungsmodul PM02D sowie den erforderlichen Kabelsatz.
Der Pixhawk 6X wird von einem STM32H753 Arm Cortex-M7-Prozessor angetrieben, der mit bis zu 480 MHz arbeitet.
Mit 2 MB Flash-Speicher und 1 MB RAM bietet er die Rechenleistung, die für fortschrittliche Flugsteuerungsalgorithmen, autonome Navigation, Sensorfusion, komplexe Fahrzeugmodelle, Telemetriesysteme und professionelle UAV-Anwendungen erforderlich ist.
Ein dedizierter STM32F103-I/O-Prozessor verwaltet die Echtzeit-Ein- und Ausgabefunktionen.
Der aktuelle Pixhawk 6X Rev8 integriert drei ICM-45686-Beschleunigungsmesser und Gyroskope.
Jede IMU arbeitet in einer isolierten Redundanzdomäne mit separaten Bussen und unabhängiger Stromversorgung.
Diese dreifach redundante Architektur verbessert die Systemzuverlässigkeit und bietet eine robuste Bewegungserfassung für anspruchsvolle industrielle und kommerzielle UAV-Anwendungen.
Die integrierten ICM-45686-Sensoren verfügen über die BalancedGyro™-Technologie.
Diese fortschrittliche Sensorarchitektur trägt zur Verbesserung der Vibrationsunterdrückung und der Messstabilität bei und liefert zuverlässige Trägheitsdaten in anspruchsvollen Luftfahrtumgebungen.
Der Pixhawk 6X Rev8 verfügt über zwei unabhängige Luftdrucksensoren:
ICP20100-Barometer
BMP388-Barometer
Die Architektur mit zwei Barometern verbessert die Zuverlässigkeit der Höhendaten und bietet zusätzliche Sensorredundanz für den autonomen Flugbetrieb.
Der Pixhawk 6X nutzt ein neu entwickeltes Schwingungsdämpfungssystem mit einem langlebigen, speziell formulierten Dämpfungsmaterial.
Das System ist darauf ausgelegt, hochfrequente Schwingungen zu filtern und Sensorrauschen zu reduzieren, während gleichzeitig genaue IMU-Messungen gewährleistet bleiben.
Das Design mit höherer Resonanzfrequenz ist für professionelle industrielle und kommerzielle UAV-Plattformen optimiert.
Die integrierte IMU-Platine verfügt über ein eingebautes Temperaturregelsystem.
Die Aufrechterhaltung eines optimierten Betriebstemperaturbereichs für die Trägheitssensoren trägt dazu bei, die Konsistenz der Sensoren und die Zuverlässigkeit der Messungen unter wechselnden Umgebungsbedingungen zu verbessern.
Der Pixhawk 6X verfügt über einen modularen Aufbau mit separaten IMU-, FMU- und Baseboard-Systemen.
Das Flugsteuerungsmodul wird über 100-polige und 50-polige Pixhawk-Autopilot-Bus-Anschlüsse mit der ausgewählten Basisplatine verbunden.
Diese Architektur ermöglicht eine flexible Integration und die Auswahl verschiedener Baseboards je nach den Anforderungen des Fluggeräts.
Die integrierte 100-Mbps-Ethernet-Schnittstelle ermöglicht eine Hochgeschwindigkeitskommunikation mit Begleitcomputern und Missionscomputern.
Dadurch eignet sich der Pixhawk 6X für fortschrittliche autonome Systeme, Onboard-Verarbeitung, Computer Vision, KI-Anwendungen und die professionelle UAV-Entwicklung.
Das ausgewählte Baseboard bietet bis zu 16 PWM-Servoausgänge für ESCs, Motoren, Servos, Aktuatoren und weitere Flugzeugfunktionen.
Die PWM-Signalspannung ist standardmäßig auf 3,3 V eingestellt und kann durch eine Hardware-Anpassung an der Basisplatine auf 5 V geändert werden.
Zwei CAN-Busse unterstützen die Integration mit DroneCAN-kompatiblen Geräten.
Zu den kompatiblen Peripheriegeräten zählen unter anderem GNSS-Module, Kompasse, Stromversorgungsmodule, Fluggeschwindigkeitssensoren, Entfernungsmesser, ESCs und andere professionelle UAV-Ausrüstung.
Der Pixhawk 6X verfügt über zwei GPS-Anschlüsse und mehrere serielle Allzweckschnittstellen.
Der Haupt-GPS-Anschluss unterstützt GNSS- und Sicherheitsschalterfunktionen, während die sekundäre GPS-Schnittstelle für redundante oder Multi-GNSS-Konfigurationen genutzt werden kann.
Vier universelle serielle Schnittstellen unterstützen Telemetriefunkgeräte, Datenverbindungen, Begleitcomputer, Fernidentifikationssysteme und weitere Peripheriegeräte.
Das im Lieferumfang enthaltene digitale Leistungsmodul PM02D versorgt den Autopiloten mit geregelter Stromversorgung und liefert gleichzeitig digitale Messwerte für Batteriespannung und -strom.
Die digitale Leistungsüberwachung verbessert die Messgenauigkeit und liefert zuverlässige Batteriedaten für den professionellen UAV-Einsatz.
Der Pixhawk 6X wird mit der PX4-Firmware FMUv6X ausgeliefert und unterstützt zudem ArduPilot.
Die aktuelle Version ICM-45686 Rev8 wird von PX4 1.14.3 oder höher sowie von ArduPilot 4.5.0 oder höher unterstützt.
Produkt: Holybro Pixhawk 6X (ICM-45686) Anwendungsbereich des
Komplettsets: Multirotoren, Starrflügel-UAVs, VTOL-Flugzeuge, autonome Fahrzeuge, Robotik, Forschung und kommerzielle UAV-Plattformen
Autopilot-Standard: Pixhawk FMUv6X Open Standard
Vorinstallierte Firmware: PX4 FMUv6X
FMU-Prozessor: STM32H753
Architektur: 32-Bit-Arm-Cortex-M7
Prozessorfrequenz: Bis zu 480 MHz
Flash-Speicher: 2 MB
RAM: 1 MB
I/O-Prozessor: STM32F103
Architektur: 32-Bit-Arm-Cortex-M3-Prozessor
Frequenz: 72 MHz
RAM des I/O-Prozessors: 64 KB
IMU: 3× ICM-45686 Beschleunigungsmesser und Gyroskop
IMU-Technologie: BalancedGyro™
IMU-Redundanz: Dreifach redundante Sensorarchitektur
IMU-Isolierung: Separate Busse und unabhängige Stromversorgung
IMU-Temperaturregelung: Integriert
Primärbarometer: ICP20100
Sekundärbarometer: BMP388
Barometer-Redundanz: Dual
Magnetometer: BMM150
Schwingungsisolierung: Fortschrittliches integriertes Schwingungsisolierungssystem
PWM-Ausgänge: Bis zu 16×
PWM-Signalspannung: Standardmäßig 3,3 V / 5 V durch Hardware-Modifikation der Basisplatine
Serielle Allzweckschnittstellen: 4×
GPS-Anschlüsse: 2×
CAN-Busse: 2×
I²C-Anschlüsse: 1×
SPI-Bus: 1×
Ethernet: 100 Mbit/s
Stromversorgungseingänge: 2× mit SMBus-Unterstützung
Analoge Eingänge: Über die Basisplatine verfügbar
Maximale Autopilot-Eingangsspannung: 6 V
USB-Stromeingang: 4,75–5,25 V
Servo-Schienen-Eingang: 0–36 V
Kombinierte Strombegrenzung für Telem1 und GPS2: 1,5 A
Kombinierte Strombegrenzung für andere Anschlüsse: 1,5 A
Betriebstemperatur: -25 °C bis +85 °C
Abmessungen des Flugsteuerungsmoduls: 38,8 × 31,8 × 16,8 mm
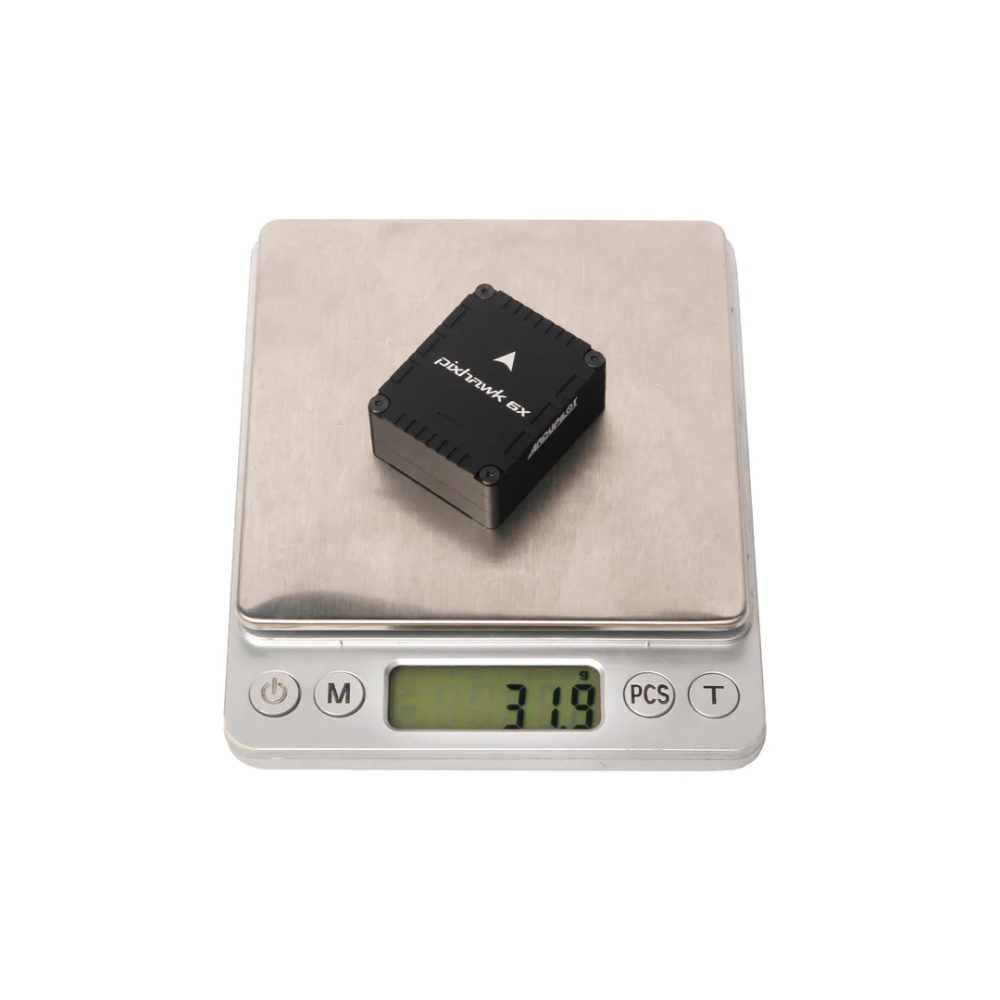
Gewicht des Flugsteuerungsmoduls: 31,3 g
Abmessungen der Standard-Aluminium-Grundplatte: 52,4 × 102 × 16,7 mm
Gewicht der Standard-Aluminium-Grundplatte: 72,5 g
Abmessungen der Mini-Grundplatte: 43,4 × 72,8 × 14,2 mm
Gewicht der Mini-Grundplatte: 26,5 g
Firmware-Kompatibilität: PX4 1.14.3 oder höher / ArduPilot 4.5.0 oder höher
1× Pixhawk 6X ICM-45686 Flugsteuerungsmodul
1× ausgewähltes Pixhawk-Baseboard
1× PM02D Digitales Stromversorgungsmodul
1× kompletter Kabelsatz
Hierbei handelt es sich um das komplette Controller-Set und nicht um die eigenständige Version „Nur FC-Modul“. GPS-Modul, Telemetriefunk und weiteres externes Zubehör sind nicht enthalten, sofern sie nicht separat ausgewählt wurden.
Technische Daten
-Professionelles, leistungsstarkes Autopilot-Flugsteuerungsset, entwickelt für kommerzielle UAVs, Multirotoren, Starrflügelflugzeuge, VTOL-Plattformen und autonome Fahrzeuge.
- Basiert auf einem STM32H753-Prozessor mit dreifacher ICM-45686-IMU-Redundanz, BalancedGyro™-Technologie, zwei Barometern, fortschrittlicher Schwingungsisolierung, Ethernet, zwei CAN-Bussen, 16 PWM-Ausgängen und digitaler Leistungsüberwachung.
-Lieferung als Komplettset mit Flugsteuerungsmodul, Basisplatine, PM02D-Leistungsmodul und Kabelsatz.