
 English
 Français
 Español
- Neu
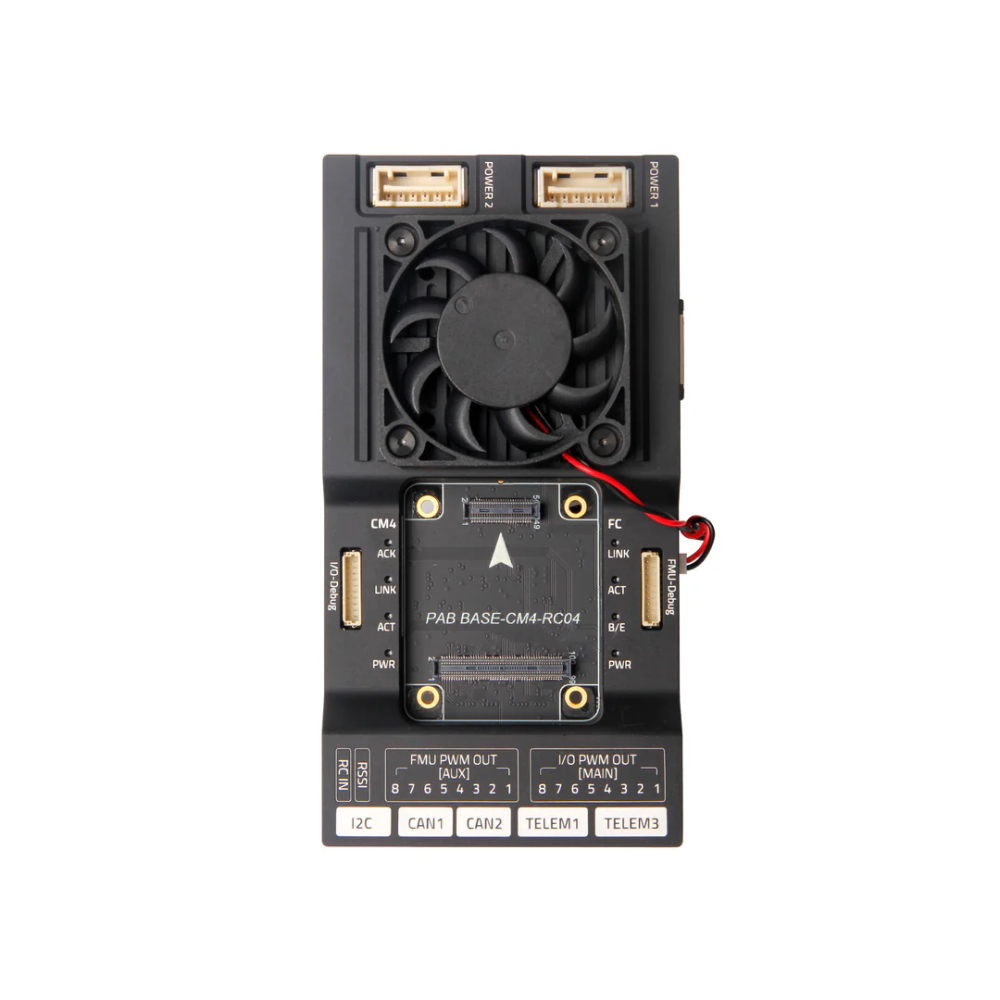
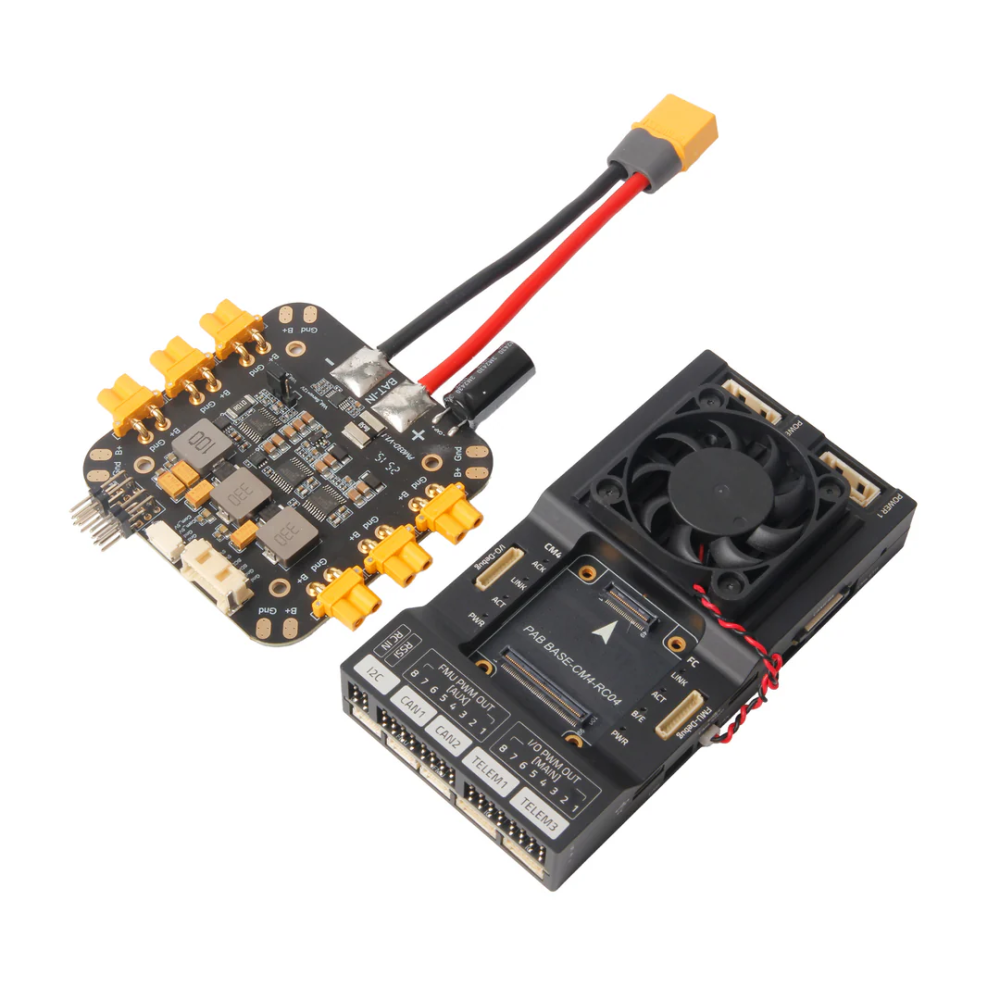
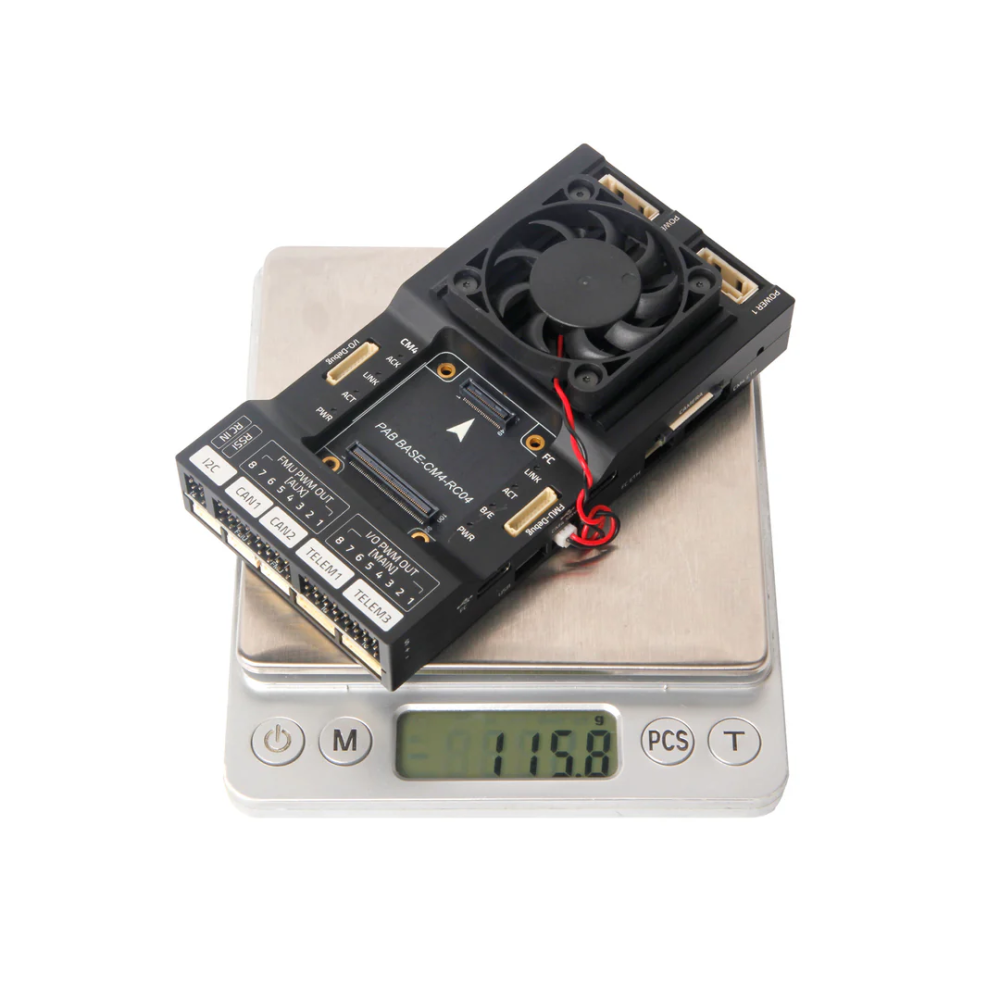
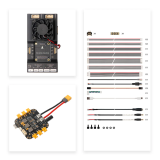
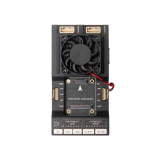
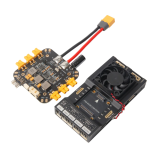
-Integrierte Basisplatine für Pixhawk und Raspberry Pi-Begleitcomputer, entwickelt für anspruchsvolle Anwendungen in den Bereichen UAV, autonome Fahrzeuge, Robotik und Entwicklung.
- Unterstützt das Raspberry Pi Compute Module 4 und kompatible Pixhawk-Flugsteuerungsmodule mit direkter TELEM2-Kommunikation, Ethernet-Anschluss, zwei CAN-Bussen und 16 PWM-Ausgängen. - Mehrere
GPS- und Telemetrie-Anschlüsse, USB-Schnittstellen, Micro-HDMI sowie Unterstützung für CSI-Kameras.
Das Holybro Pixhawk RPi CM4 Baseboard ist eine integrierte Entwicklungsplattform, die darauf ausgelegt ist, einen Pixhawk-kompatiblen Flugcontroller mit einem Raspberry Pi Compute Module 4 als Begleitcomputer in einer kompakten und hochgradig vernetzten Architektur zu kombinieren.
Das Baseboard wurde für professionelle UAVs, autonome Fluggeräte, Robotik, Computer Vision, Onboard-Datenverarbeitung, Kartierung, Inspektion, Forschung und anspruchsvolle Entwicklungsanwendungen konzipiert und ermöglicht eine direkte Kommunikation zwischen dem Flugcontroller und dem Raspberry Pi, wobei der Zugriff auf eine Vielzahl von Schnittstellen für Autopiloten und Begleitcomputer gewährleistet bleibt.
Das RPi CM4-Baseboard vereint flugkritische Autopilotsteuerung und Companion-Computer-Verarbeitung auf einer einzigen integrierten Plattform.
Der Pixhawk-Flugcontroller verwaltet Stabilisierung, Navigation, Fahrzeugsteuerung und Flugsicherheitsfunktionen, während das Raspberry Pi Compute Module für Onboard-Rechenaufgaben, benutzerdefinierte Software, Bildverarbeitung, Vernetzung, Datenprotokollierung, autonome Missionsfunktionen und die Integration fortschrittlicher Nutzlasten genutzt werden kann.
Das Baseboard entspricht dem Pixhawk-Anschluss- und Autopilot-Bus-Standard.
Seine modulare Architektur ermöglicht den Einbau oder Austausch kompatibler Flugsteuerungsmodule, ohne das gesamte Baseboard-System austauschen zu müssen.
Die Platine ist kompatibel mit Pixhawk 5X, Pixhawk 6X und anderen Flugsteuerungsmodulen, die dem Pixhawk-Autopilot-Bus-Standard entsprechen.
Der Flugcontroller ist intern über die TELEM2-Schnittstelle mit dem Raspberry Pi Compute Module verbunden.
Die UART-Kommunikation mit Hardware-Flusskontrolle bietet eine direkte Verbindung für MAVLink-Daten, Telemetrie, Missionsbefehle, Anwendungen auf dem Begleitcomputer und benutzerdefinierte autonome Funktionen.
Der Pixhawk-Flugcontroller und der Raspberry Pi können über das mitgelieferte externe Verbindungskabel auch per Ethernet kommunizieren.
Ethernet bietet eine Hochgeschwindigkeits-Kommunikationsoption für Anwendungen, die größere Datenübertragungen, eine erweiterte Integration von Begleitcomputern, Onboard-Vernetzung und professionelle autonome Entwicklung erfordern.
Die Basisplatine ist für die Integration des Raspberry Pi Compute Modules ausgelegt.
Die empfohlene Mindestkonfiguration für das Raspberry Pi CM4 lautet:
Drahtlose Konnektivität: Empfohlener
Arbeitsspeicher: 4 GB oder mehr
eMMC-Speicher: 16 GB oder mehr
Das Baseboard unterstützt auch das Raspberry Pi Compute Module 5, wobei das CM5 im Vergleich zum CM4 eine höhere Leistungsaufnahme erfordert.
Der CM4-Slave-USB-C-Anschluss dient zur Stromversorgung des Raspberry Pi Compute Modules und zum Flashen des Betriebssystem-Images.
Die Basisplatine verfügt außerdem über zwei USB-C-Host-Anschlüsse für kompatible USB-Peripheriegeräte.
Jeder USB-Host-Anschluss unterstützt einen Ausgangsstrom von bis zu 1 A.
Der integrierte Micro-HDMI-Anschluss ermöglicht die Videoausgabe vom Raspberry Pi Compute Module.
Dadurch kann ein kompatibles externes Display für die Betriebssystemeinrichtung, Softwareentwicklung, Diagnose und grafische Anwendungen angeschlossen werden.
Der integrierte CSI-Kameraanschluss unterstützt kompatible Raspberry-Pi-Kameramodule.
Dies ermöglicht Computer Vision, Objekterkennung, visuelle Navigation, Inspektion, Bildaufnahme sowie benutzerdefinierte autonome Anwendungen.
Für die aktive Kühlung ist ein dedizierter 5-V-Lüfteranschluss vorhanden.
Dadurch kann ein kompatibler Lüfter für Anwendungen mit hoher Prozessorauslastung, kontinuierlicher Datenverarbeitung, Computer Vision oder anspruchsvoller Onboard-Software installiert werden.
Der Flugsteuerungsbereich bietet eine umfassende Palette an Schnittstellen für die professionelle UAV-Integration.
Zu den verfügbaren Schnittstellen gehören:
16× PWM-Ausgänge
3× Telemetrie-Anschlüsse
2× GPS-Anschlüsse
2× CAN-Anschlüsse
2× digitale Stromeingänge
1× UART4- und I2C-Anschluss
1× dedizierter I2C-Anschluss
1× externer SPI-Anschluss
1× Ethernet-Anschluss
1× USB-Schnittstelle
1× AD- und I/O-Anschluss
1× RC-Eingang
1× DSM-Empfängereingang
1× RSSI-Schnittstelle
FMU- und I/O-Debug-Anschlüsse
Die Basisplatine bietet insgesamt 16 PWM-Ausgänge:
8× I/O-PWM-Hauptausgänge
8× FMU-PWM-Zusatzausgänge
Diese Ausgänge können für ESCs, Motoren, Servos, Aktuatoren, Fahrwerke, Nutzlastsysteme und andere Flugzeugfunktionen verwendet werden.
Zwei CAN-Schnittstellen unterstützen DroneCAN-kompatible Peripheriegeräte.
Zu den kompatiblen Geräten zählen unter anderem GNSS-Module, Kompasse, Stromversorgungsmodule, Fluggeschwindigkeitssensoren, Entfernungsmesser, ESCs, Aktuatoren und andere professionelle UAV-Ausrüstung.
Zwei dedizierte GPS-Anschlüsse unterstützen primäre und sekundäre GNSS-Konfigurationen.
GPS1 bietet die vollständige GPS-Schnittstelle mit integriertem Sicherheitsschalter und Summerunterstützung.
Drei Telemetrieanschlüsse ermöglichen den Anschluss von Telemetriefunkgeräten, Datenverbindungen, Begleitcomputern, Fernidentifikationssystemen und weiteren seriellen Peripheriegeräten.
Für einen stabilen Betrieb nutzen der Flugcontroller und das Raspberry Pi Compute Module separate Stromanschlüsse.
Der Flugcontroller wird über den digitalen Stromanschluss POWER1 oder POWER2 mit Strom versorgt.
Das Raspberry Pi Compute Module wird separat über die CM4-Slave-USB-C-Schnittstelle mit Strom versorgt.
Diese unabhängige Architektur trägt dazu bei, einen zuverlässigen Betrieb des Flugcontrollers aufrechtzuerhalten und gleichzeitig den Strombedarf des Begleitcomputers zu decken.
Das Pixhawk RPi CM4-Baseboard eignet sich für:
Professionelle UAV-Entwicklung
, autonome Multirotoren
, Starrflügelflugzeuge
, VTOL-Plattformen
, Computer-Vision-Systeme
, Kartierungs- und Inspektions-UAVs
, Bildverarbeitung
an Bord, Nutzlaststeuerung
, kundenspezifische autonome Navigation
, Entwicklung
im Bereich der künstlichen Intelligenz, Forschung und Lehre
, UGVs und Roboterplattformen
Produkt: Holybro Pixhawk RPi CM4-Baseboard
Anwendung: UAVs, autonome Fluggeräte, Robotik, Begleitcomputer, Computer Vision, Forschung und Entwicklung
Architektur: Integriertes Pixhawk-Flugsteuerungsmodul und Raspberry Pi Compute Module-Baseboard
Autopilot-Standard: Pixhawk-Anschluss und kompatibel mit dem Autopilot-Bus-Standard
Flugsteuerungsmodule: Pixhawk 5X / Pixhawk 6X / Kompatible Pixhawk-Bus-Module
Unterstützung für Begleitcomputer: Raspberry Pi Compute Module 4 / Raspberry Pi Compute Module 5
Interne Kommunikation zwischen Flugsteuerung und CM4: TELEM2-UART mit Hardware-Flusskontrolle
Zusätzliche Kommunikation zwischen Flugsteuerung und CM4: Ethernet
CM4-Slave-Anschluss: 1× USB Typ C
Maximale Eingangsspannung am CM4-Slave: 5
V USB-Host-Anschlüsse: 2× USB Typ C
Maximale USB-Host-Ausgangsleistung: 1 A pro Anschluss
Videoausgang: Micro-HDMI-Anschluss
Kameraeingang: CSI-Kameraschnittstelle
Kühlungsausgang: Spezielle 5-V-Lüfterbuchse
Ethernet-Schnittstelle: Spezielle CM4-Ethernet-Verbindung
Betriebssystemspeicher: Raspberry Pi CM4 eMMC, je nach ausgewähltem Modul
PWM-Ausgänge: insgesamt
16× Haupt-PWM-Ausgänge: 8×
I/O-Hilfs-PWM-Ausgänge: 8× FMU-Telemetrie-Anschlüsse
: 3×
GPS-Anschlüsse: 2×
CAN-Anschlüsse: 2×
Digitale Stromeingänge: 2×
UART4- und I2C-Anschluss: 1×
Dedizierter I2C-Anschluss: 1×
Externer SPI-Anschluss: 1×
Ethernet-Anschluss: 1×
USB-Schnittstelle: 1×
AD- und I/O-Anschluss: 1×
RC-Eingang: PPM/S.BUS
-DSM-Empfängereingang: Unterstützt
RSSI-Schnittstelle: Unterstützt
Debug-Schnittstellen: FMU-Debug/I/O-Debug-Anschluss
Standard: JST-GH 1,25 mm für die meisten Peripherieschnittstellen
WLAN: Ja
RAM: 4 GB oder mehr
eMMC-Speicher: 16 GB oder mehr
Stromversorgung des Flugcontrollers: Digitaler Stromeingang
POWER1 oder POWER2 Stromversorgung des Raspberry Pi: USB-C-Eingang
des CM4-Slaves Stromversorgung von Raspberry Pi und Flugcontroller: Für einen stabilen Betrieb sind separate Stromanschlüsse erforderlich
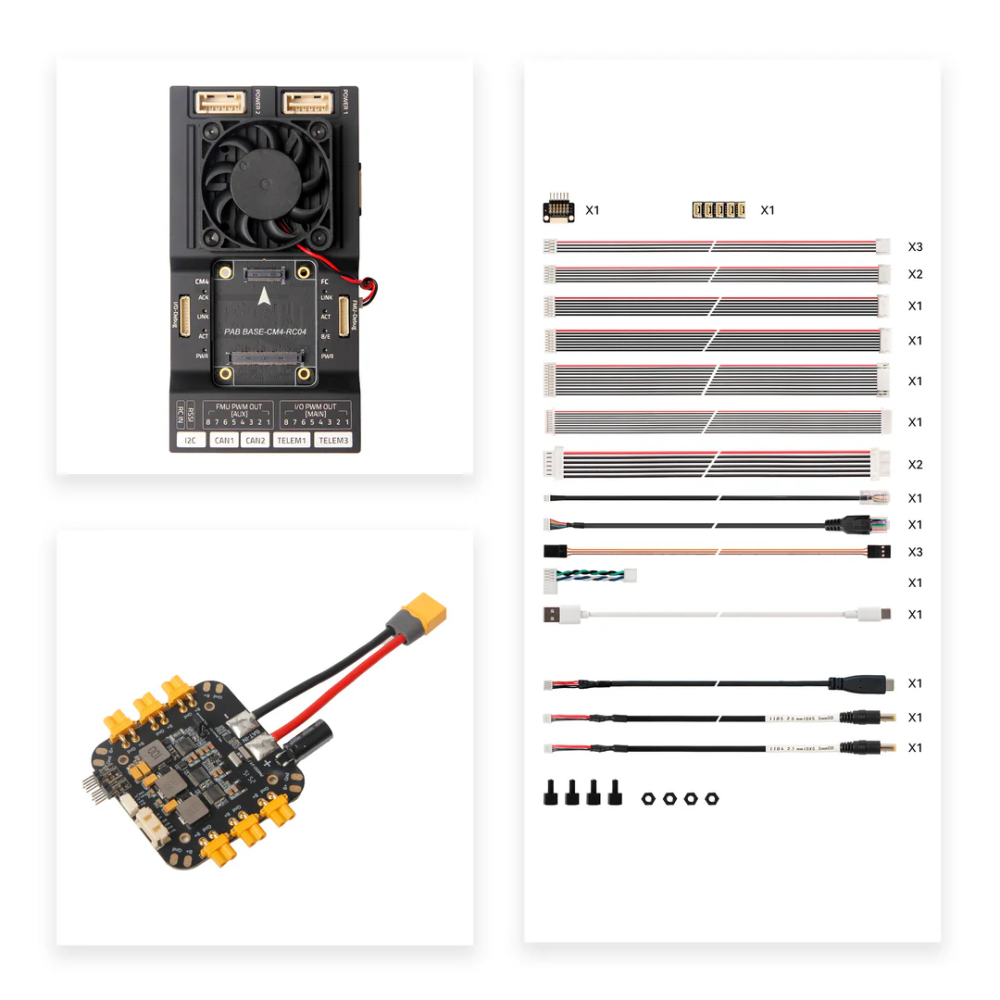
1× Holybro Pixhawk RPi CM4-Baseboard
1× PM03D Digitales Stromversorgungsmodul
1× Pixhawk RPi CM4-Baseboard-Kabelsatz
Das Pixhawk-Flugsteuerungsmodul und das Raspberry Pi Compute Module sind in der Konfiguration mit Baseboard und Stromversorgungsmodul nicht enthalten, sofern sie nicht separat ausgewählt werden.
Technische Daten
-Integrierte Basisplatine für Pixhawk und Raspberry Pi-Begleitcomputer, entwickelt für anspruchsvolle Anwendungen in den Bereichen UAV, autonome Fahrzeuge, Robotik und Entwicklung.
- Unterstützt das Raspberry Pi Compute Module 4 und kompatible Pixhawk-Flugsteuerungsmodule mit direkter TELEM2-Kommunikation, Ethernet-Anschluss, zwei CAN-Bussen und 16 PWM-Ausgängen. - Mehrere
GPS- und Telemetrie-Anschlüsse, USB-Schnittstellen, Micro-HDMI sowie Unterstützung für CSI-Kameras.