
 English
 Deutsch
 Español
- Neuf
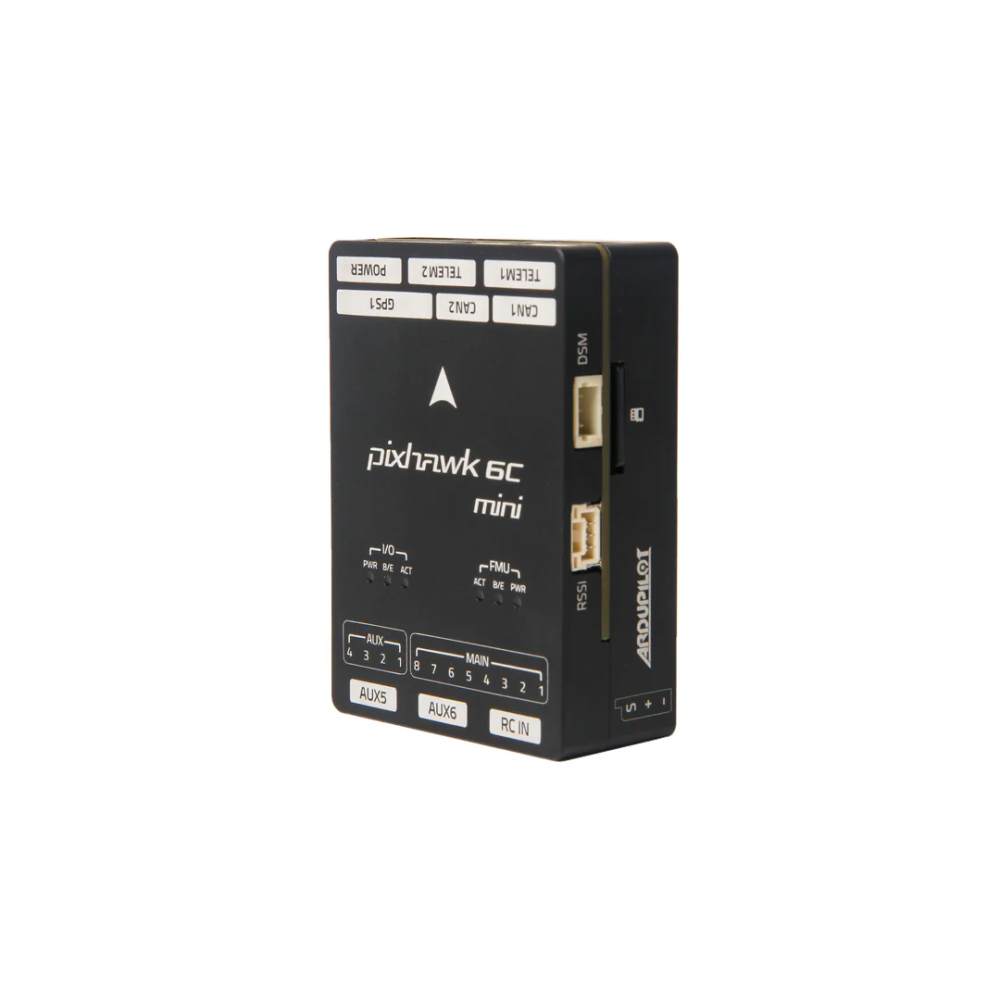
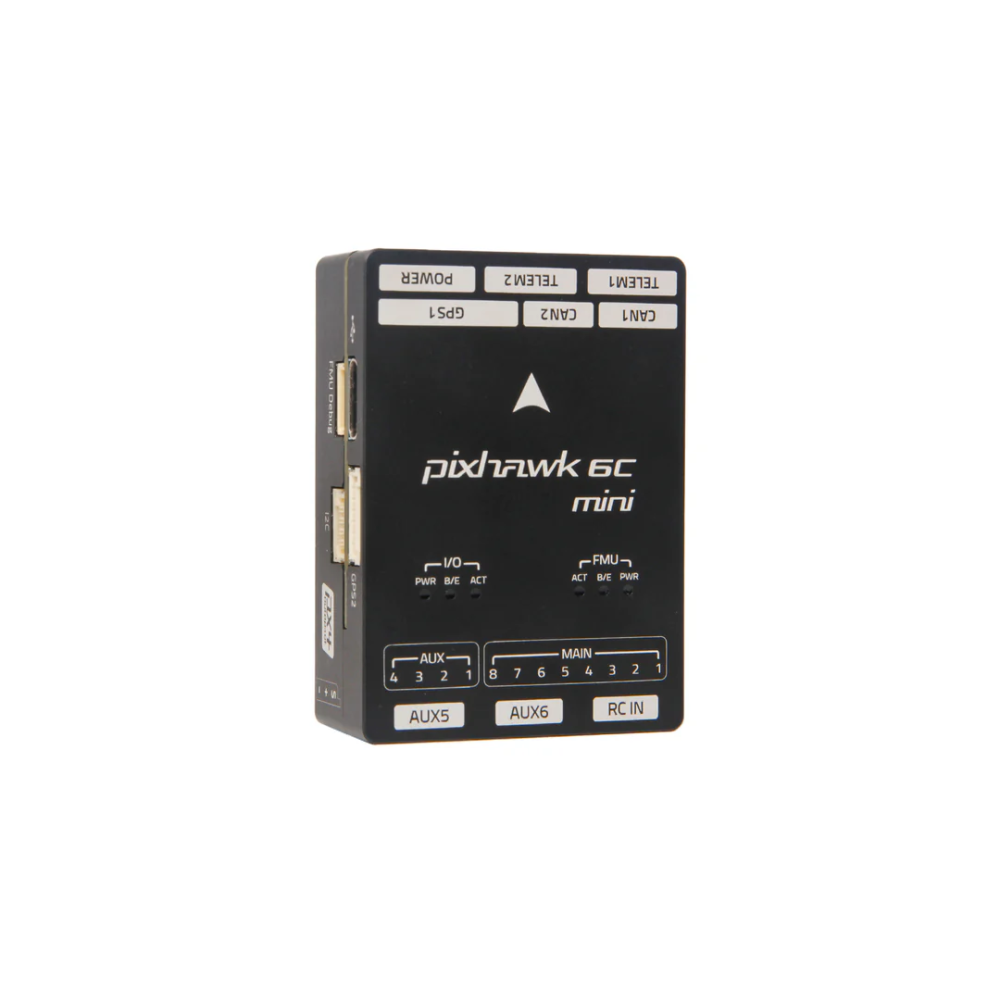
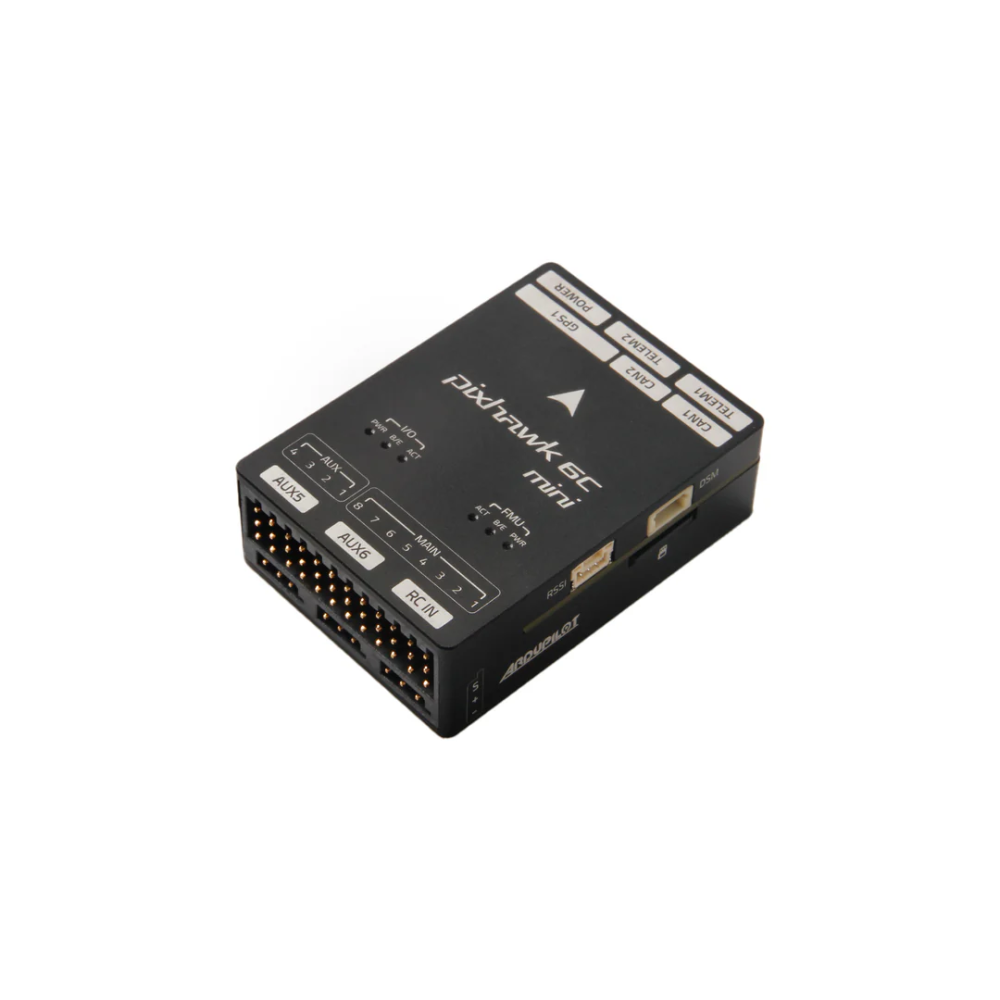
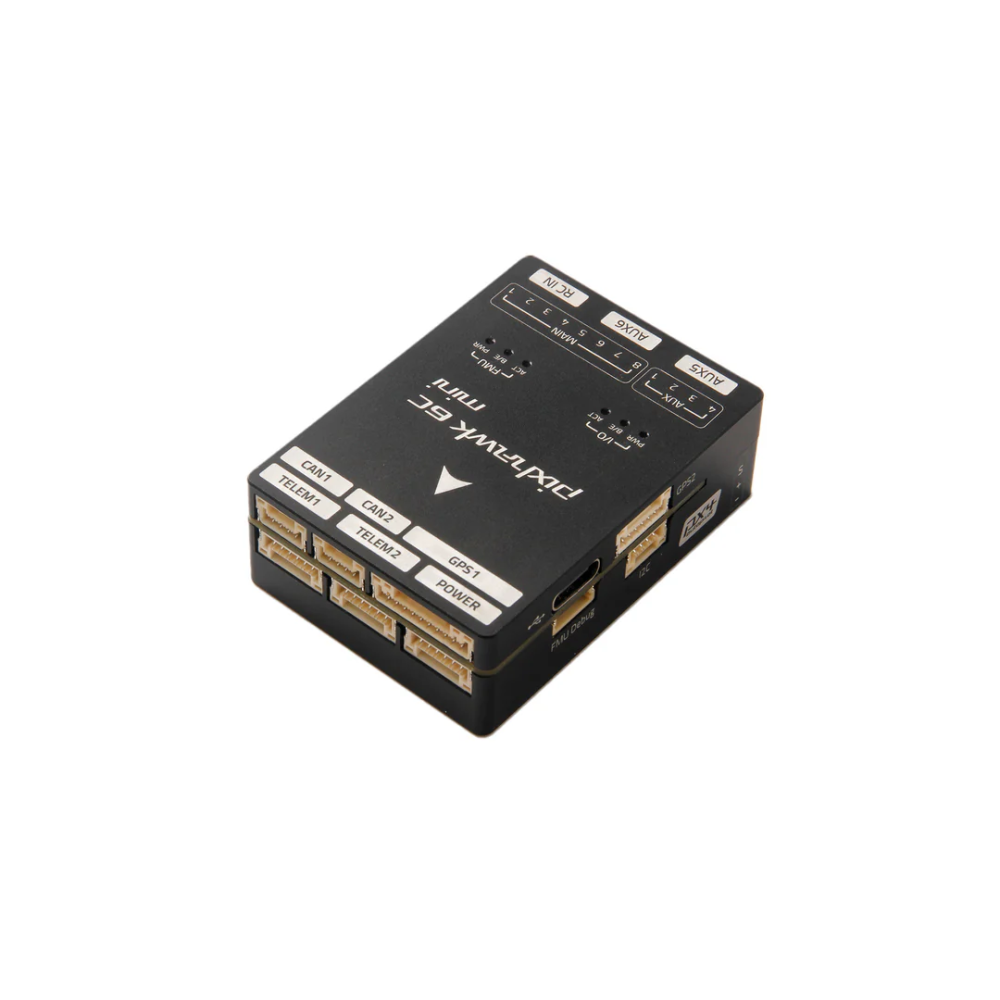
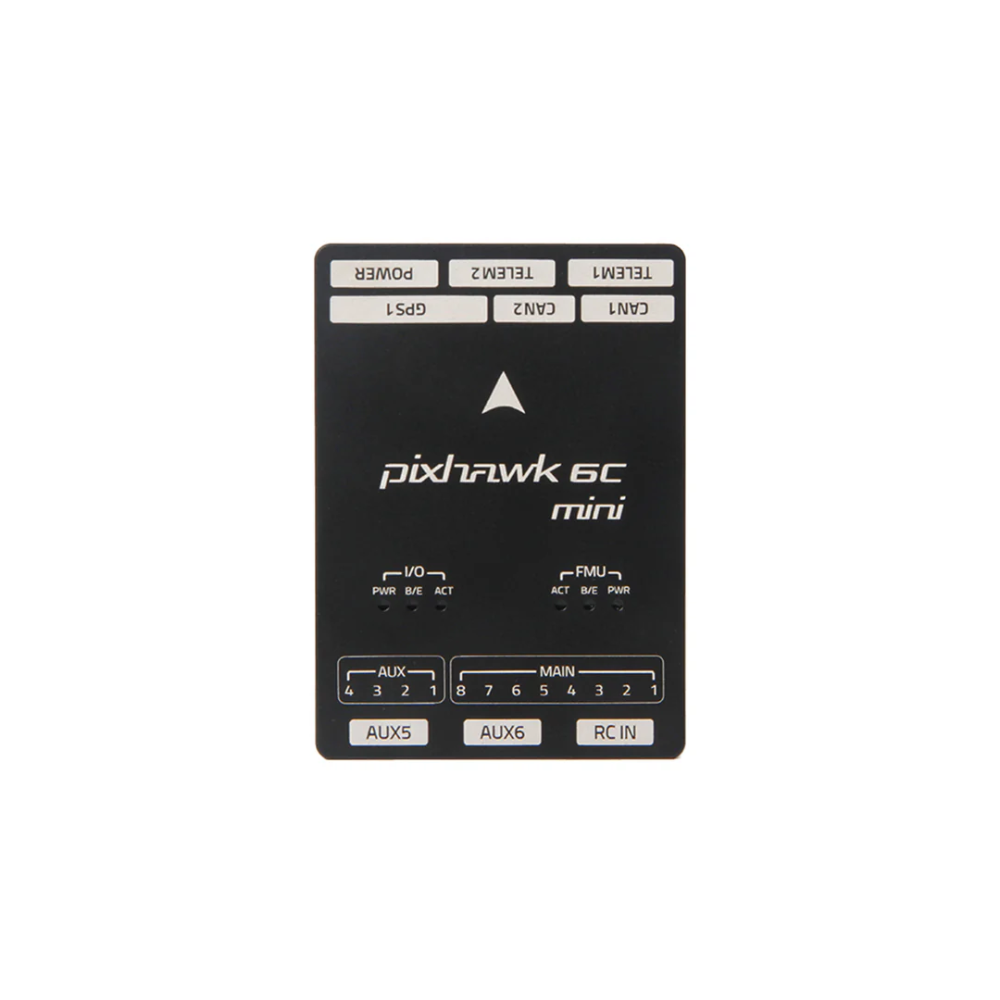
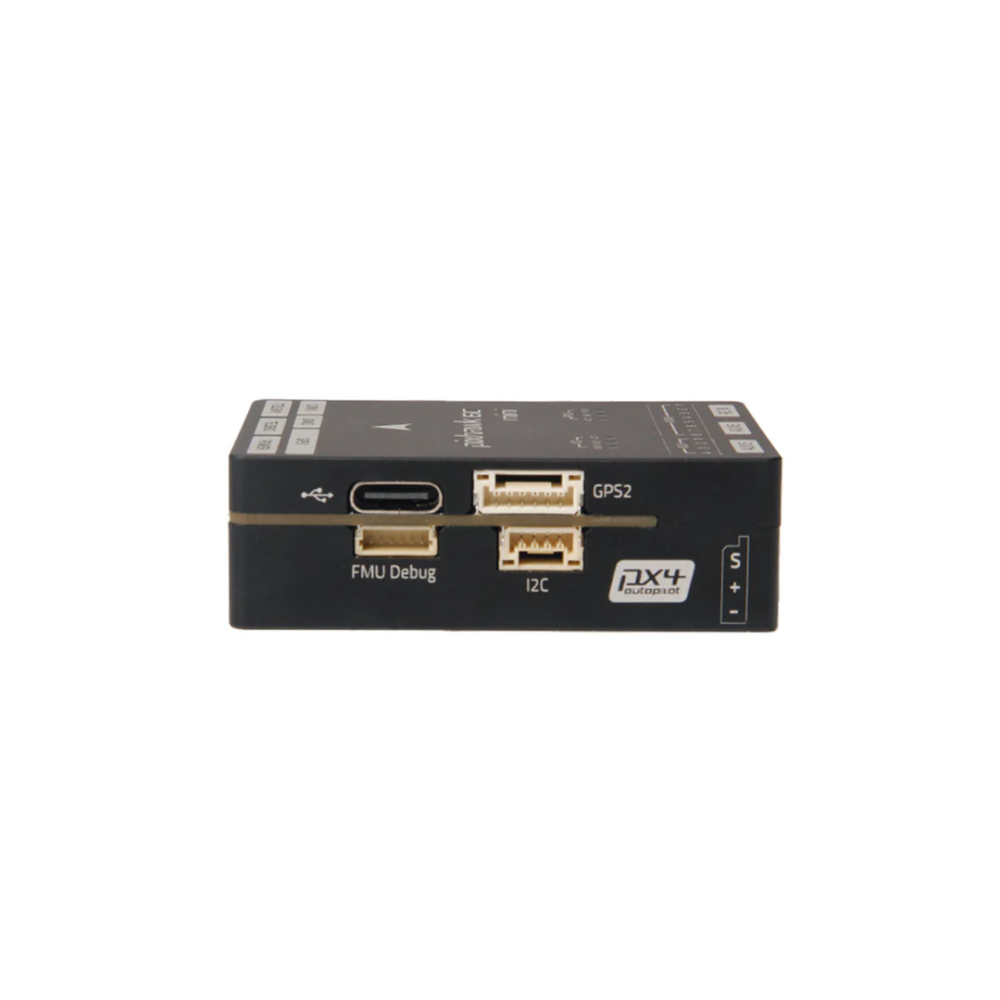
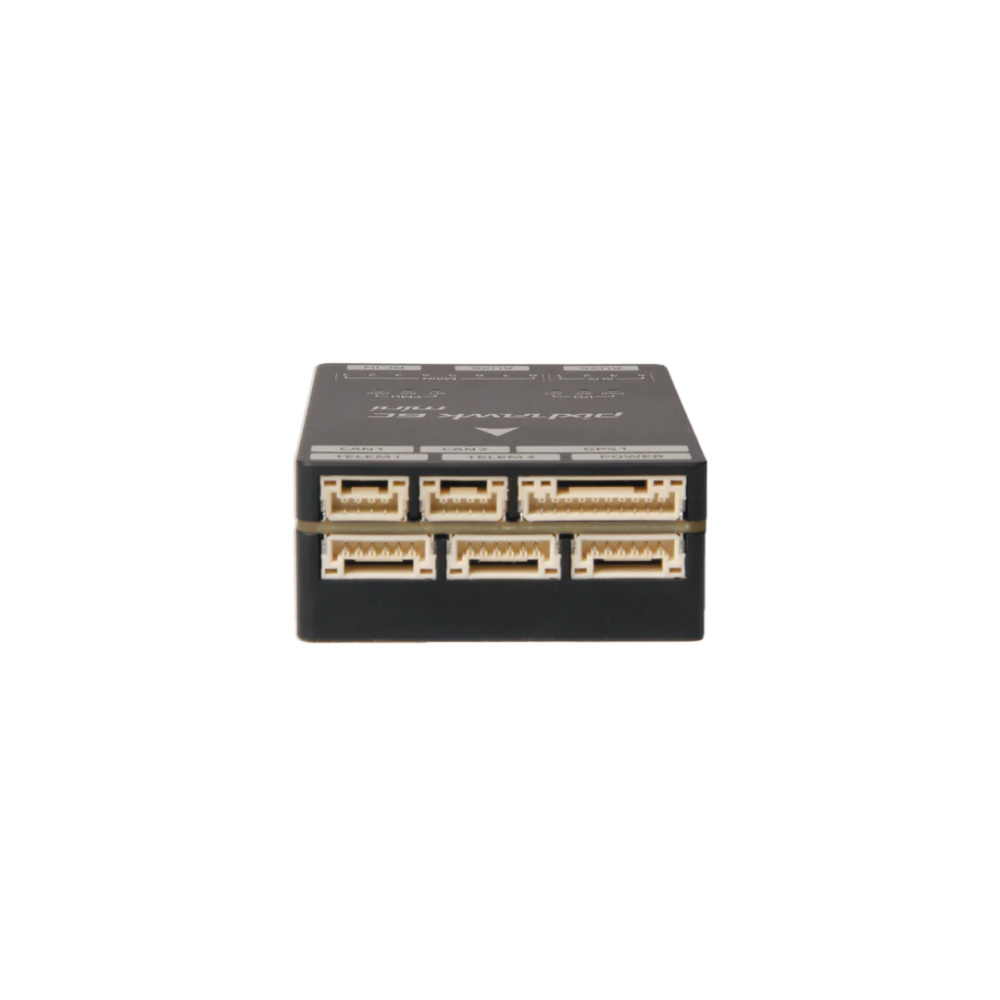
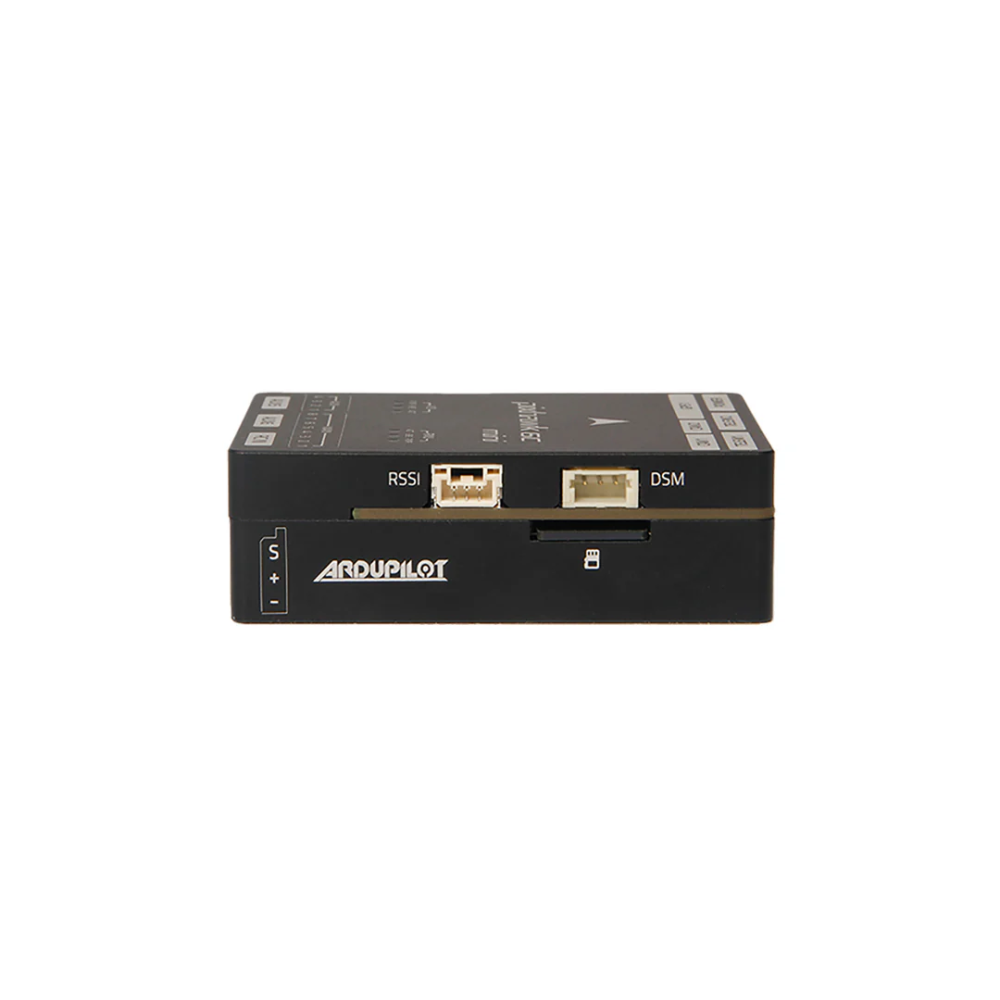
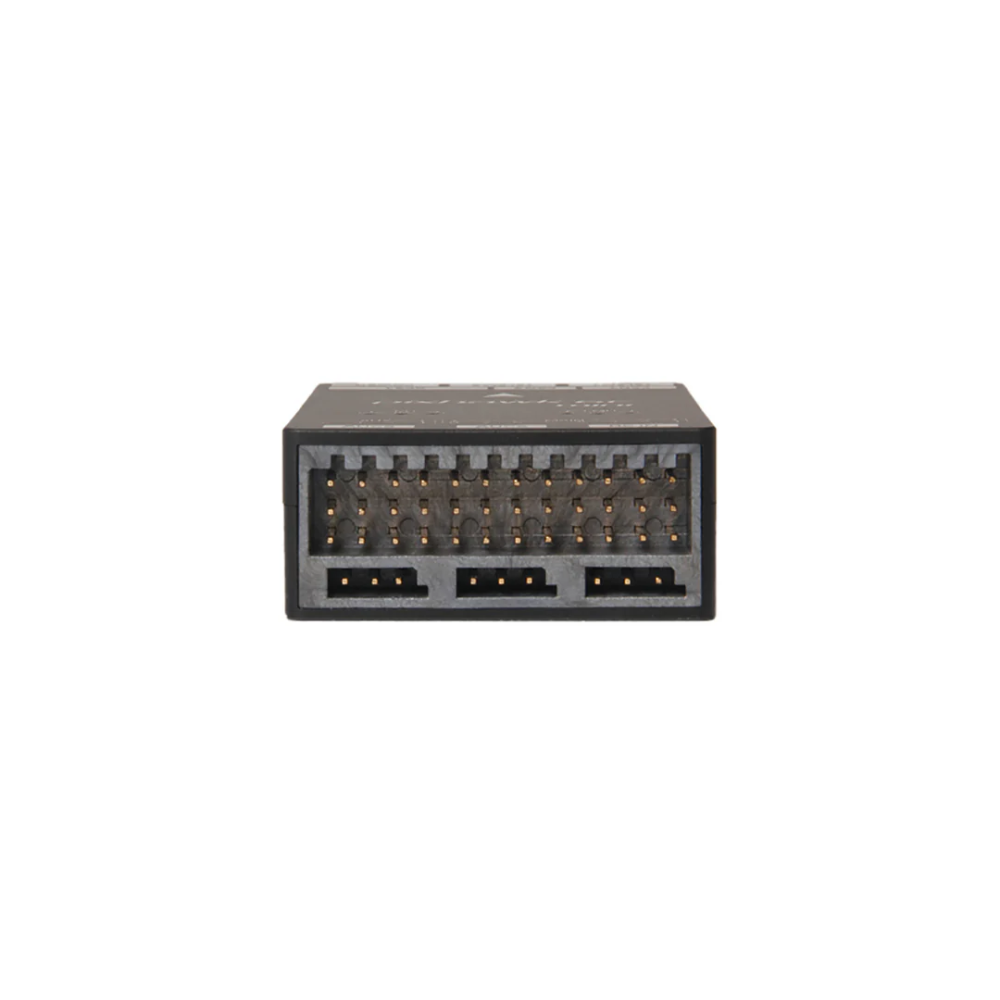
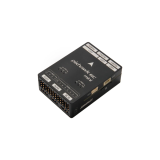
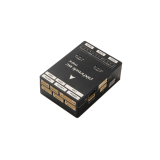
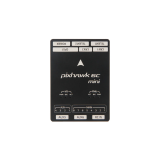
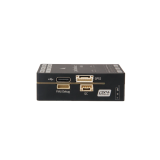
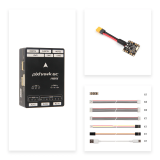
- Contrôleur de vol compact et hautement performant, conçu pour les drones professionnels, les multirotors, les aéronefs à voilure fixe, les plateformes VTOL et les véhicules autonomes.
-Équipé d’un processeur STM32H743 avec des IMU ICM-42688-P et BMI088 redondantes, d’un système d’isolation contre les vibrations intégré, de 14 sorties PWM, de deux bus CAN et de multiples interfaces GPS et de télémétrie.
-La version actuelle, le modèle A, offre une stabilité améliorée du signal PWM en charge.
Le Holybro Pixhawk 6C Mini Model-A est un contrôleur de vol autopilote compact et hautement performant, conçu pour les drones professionnels, les multirotors, les aéronefs à voilure fixe, les plateformes VTOL, les véhicules autonomes et les systèmes robotiques.
Basé sur la norme ouverte Pixhawk FMUv6C, il combine un puissant processeur STM32H743, des capteurs inertiels redondants, un système intégré d'isolation contre les vibrations, une connectivité étendue et un connecteur de sortie PWM intégré, le tout dans un format compact.
La version actuelle du Model-A offre également une stabilité améliorée du signal PWM en charge, pour un contrôle fiable des servomoteurs et des actionneurs.
Le Pixhawk 6C Mini Model-A est équipé d’un processeur STM32H743 Arm Cortex-M7 fonctionnant à une fréquence pouvant atteindre 480 MHz.
Avec 2 Mo de mémoire Flash et 1 Mo de RAM, il offre la puissance de traitement nécessaire aux algorithmes avancés de contrôle de vol, à la navigation autonome, à la fusion de capteurs, aux systèmes de télémétrie et aux applications complexes de drones.
Un processeur d’E/S dédié STM32F103 gère les fonctions d’entrée et de sortie en temps réel.
Le contrôleur de vol intègre deux IMU indépendantes :
accéléromètre et gyroscope
ICM-42688-P accéléromètre et gyroscope BMI088
Cette architecture de capteurs redondante améliore la fiabilité du système et fournit des données de mouvement précises pour les applications de vol autonome exigeantes.
Le Pixhawk 6C Mini dispose d’un système d’isolation contre les vibrations intégré, conçu pour réduire les vibrations à haute fréquence et le bruit des capteurs.
Cela contribue à améliorer la qualité des mesures des IMU, la stabilité en vol et les performances globales de navigation.
Les capteurs inertiels embarqués sont thermorégulés à l’aide de résistances chauffantes intégrées.
Le maintien des IMU dans une plage de température de fonctionnement optimisée contribue à améliorer la cohérence et les performances des capteurs dans des conditions environnementales variables.
La version « Model-A » offre la puissance de traitement et l’architecture de capteurs du Pixhawk 6C standard dans un format nettement plus compact.
Son boîtier compact et son connecteur PWM intégré simplifient l’installation sur les plateformes de drones où l’espace disponible est limité.
La version actuelle du modèle A bénéficie d’une conception améliorée qui offre un signal PWM plus stable en charge.
Cela améliore la fiabilité du signal lors du contrôle des servomoteurs, des variateurs de vitesse (ESC), des actionneurs et d’autres équipements compatibles PWM.
Le Pixhawk 6C Mini Modèle A intègre un baromètre MS5611 pour la mesure de l’altitude et un magnétomètre IST8310 pour les informations de cap.
Des modules GNSS externes, des boussoles, des capteurs de vitesse aérodynamique, des télémètres et d’autres périphériques de navigation peuvent être connectés via les interfaces disponibles.
Le contrôleur de vol fournit 14 sorties PWM pour servomoteurs :
8 sorties
PWM E/S 6 sorties PWM FMU
Le connecteur PWM intégré permet de brancher directement des contrôleurs de vitesse (ESC), des servomoteurs et des actionneurs sans avoir besoin d’une carte de dérivation PWM externe séparée.
La tension du signal PWM peut être configurée à 3,3 V ou 5 V grâce à une modification matérielle interne.
Deux bus CAN permettent l'intégration de périphériques compatibles DroneCAN.
Les périphériques compatibles peuvent inclure des modules GNSS, des compas, des modules d’alimentation, des capteurs de vitesse aérodynamique, des télémètres et d’autres équipements professionnels pour drones.
Le Pixhawk 6C Mini Model-A intègre deux ports GPS.
Le port GPS1 offre une interface GPS complète avec prise en charge d'un interrupteur de sécurité, tandis que le port GPS2 fournit une connexion GPS supplémentaire pour les configurations redondantes ou multi-GNSS.
Deux ports de télémétrie avec contrôle de débit matériel permettent de connecter des radios de télémétrie, des liaisons de données, des ordinateurs associés et d’autres périphériques série.
Le Pixhawk 6C Mini Model-A est livré avec le micrologiciel PX4 FMUv6C et prend également en charge ArduPilot.
Il convient au développement de drones commerciaux, à la robotique autonome, à la recherche universitaire, au prototypage, aux essais et à l’intégration sur des aéronefs professionnels.
Produit : Holybro Pixhawk 6C Mini Modèle
A Application : multirotors, drones à voilure fixe, aéronefs à décollage et atterrissage verticaux (VTOL), véhicules autonomes, robotique, recherche et plateformes
de drones commerciaux Norme de pilotage automatique : norme
ouverte Pixhawk FMUv6C Micrologiciel préinstallé : PX4 FMUv6C
Processeur FMU : STM32H743
Architecture : Arm Cortex-M7
32 bits Fréquence du processeur : jusqu’à 480 MHz
Mémoire Flash : 2 Mo
RAM : 1 Mo
Processeur E/S : STM32F103
Architecture : Arm Cortex-M3
32 bits Fréquence du processeur : 72 MHz
RAM du processeur E/S : 64 Ko
IMU principale : accéléromètre et gyroscope
ICM-42688-P IMU secondaire : accéléromètre et gyroscope
BMI088 Magnétomètre : IST8310
Baromètre : MS5611
Redondance des capteurs : double IMU
Isolation contre les vibrations : intégrée
Contrôle de la température de l’IMU : système de chauffage intégré
Sorties PWM : 14 au total
Sorties PWM d’E/S : 8
Sorties PWM de l’FMU : 6
Connecteur PWM : intégré
Tension du signal PWM : 3,3 V ou 5 V
, sélectionnable par matériel Amélioration du modèle A : signal PWM plus stable en charge
Ports de télémétrie : 2×
Ports GPS : 2×
Bus CAN : 2×
Ports I2C : 1×
Port de débogage : débogage
FMU Entrée récepteur : Spektrum / DSM / S.BUS / CPPM / RSSI analogique / RSSI
PWM Entrées d’alimentation : 1× entrée d’alimentation analogique
Tension d'entrée maximale : 6 V
Entrée d'alimentation USB : 4,75–5,25 V
Entrée rail servo : 0–36 V
Limite de courant de sortie Telem1 et GPS1 : 1,5 A
Limite de courant de sortie combinée pour les autres ports : 1,5 A
Température de fonctionnement : de -40 °C à +85 °C
Dimensions : 54,3 × 39 × 17,5 mm
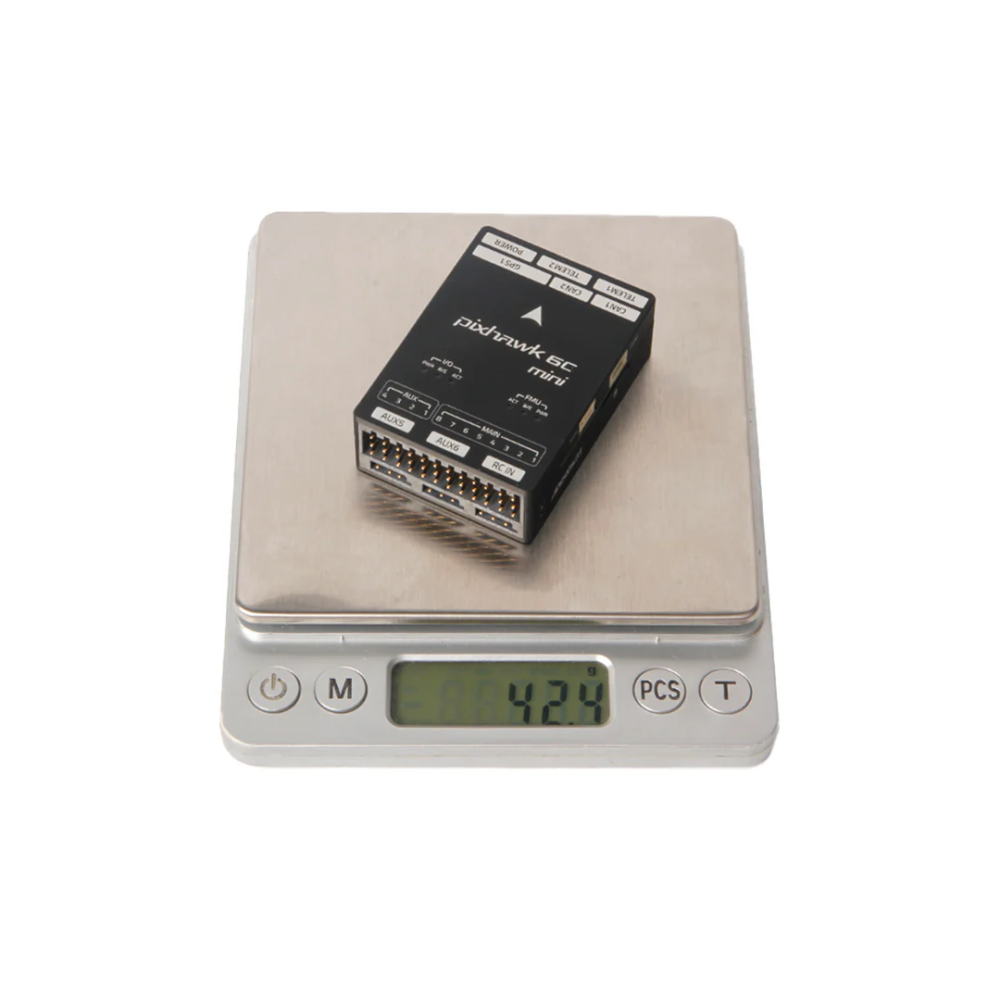
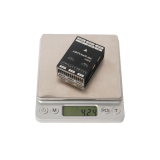
Poids : 42,4 g
Compatibilité du micrologiciel : PX4 1.13.3 ou version ultérieure / ArduPilot 4.2.3 ou version ultérieure
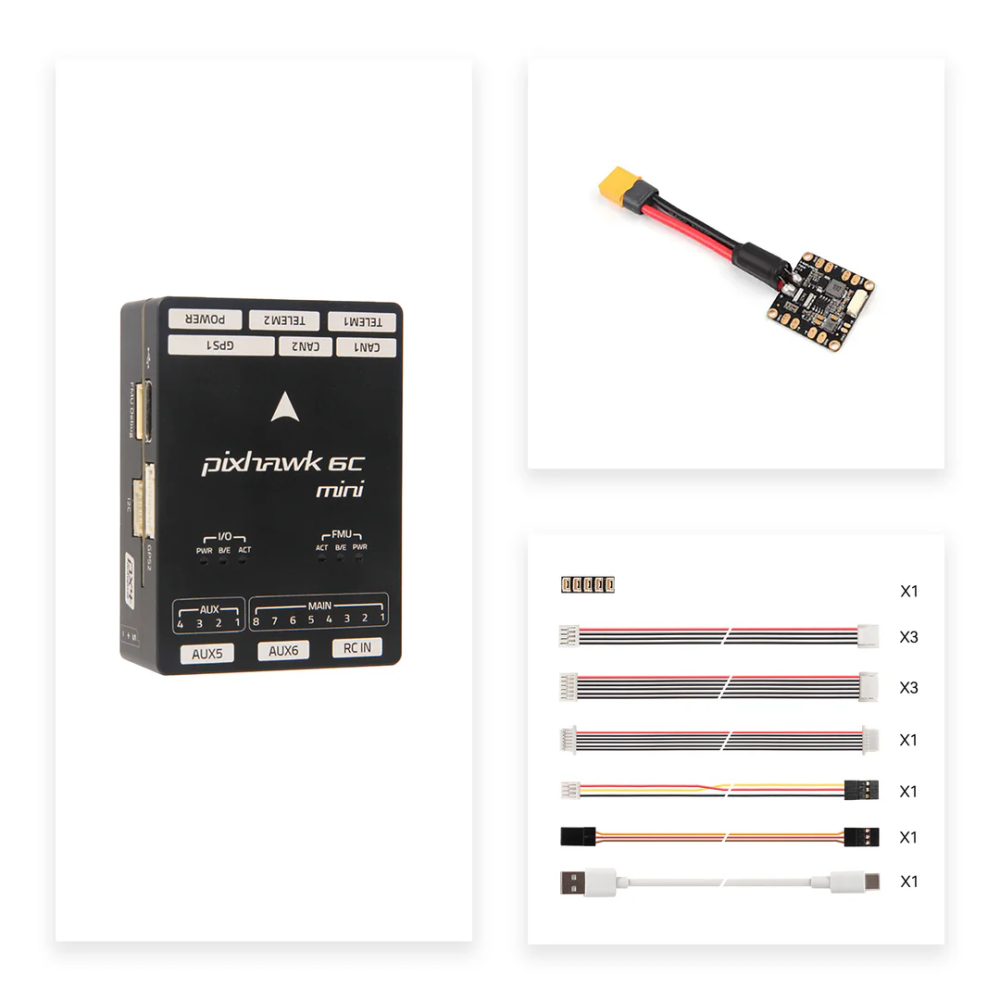
1× contrôleur
de vol Holybro Pixhawk 6C Mini modèle A 1× jeu de câbles Pixhawk 6C Mini
Le module GPS, le module d'alimentation, la radio de télémétrie et les autres accessoires externes ne sont pas inclus, sauf s'ils sont sélectionnés séparément.
Fiche technique
- Contrôleur de vol compact et hautement performant, conçu pour les drones professionnels, les multirotors, les aéronefs à voilure fixe, les plateformes VTOL et les véhicules autonomes.
-Équipé d’un processeur STM32H743 avec des IMU ICM-42688-P et BMI088 redondantes, d’un système d’isolation contre les vibrations intégré, de 14 sorties PWM, de deux bus CAN et de multiples interfaces GPS et de télémétrie.
-La version actuelle, le modèle A, offre une stabilité améliorée du signal PWM en charge.