
 English
 Deutsch
 Español
- Neuf
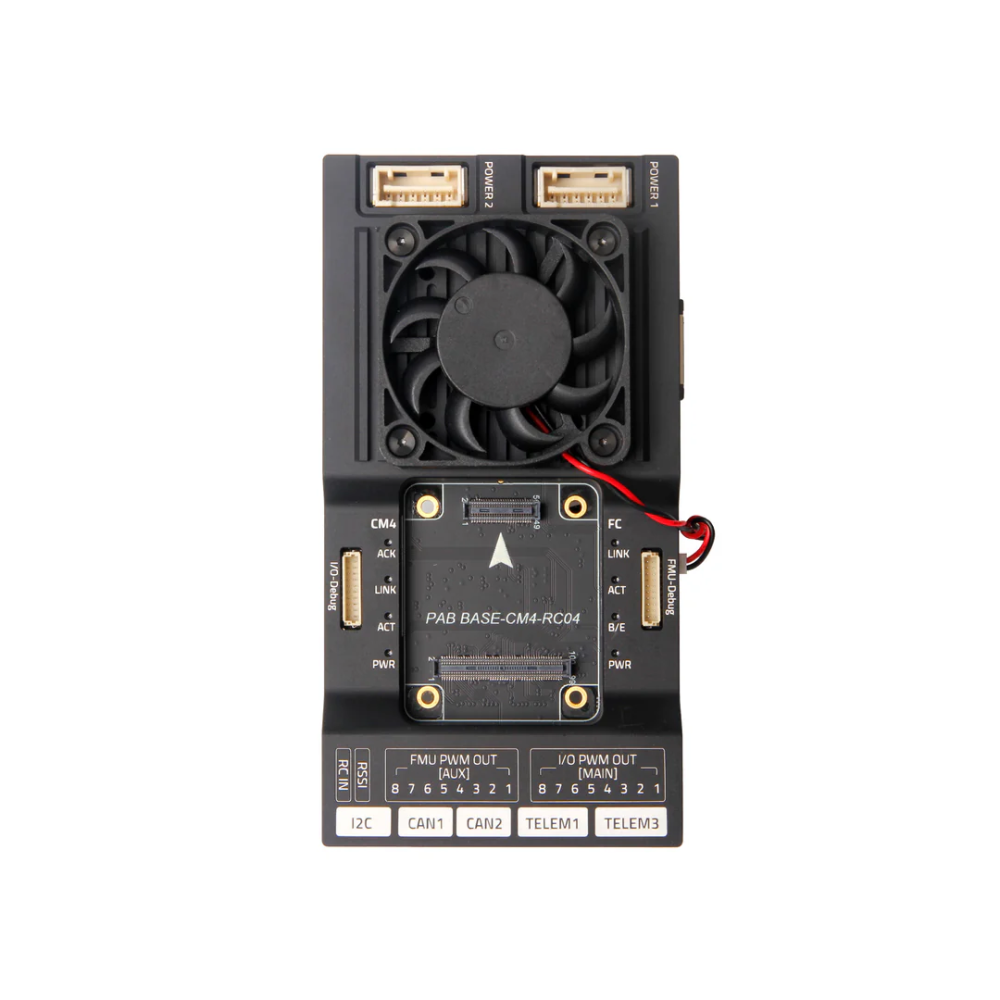
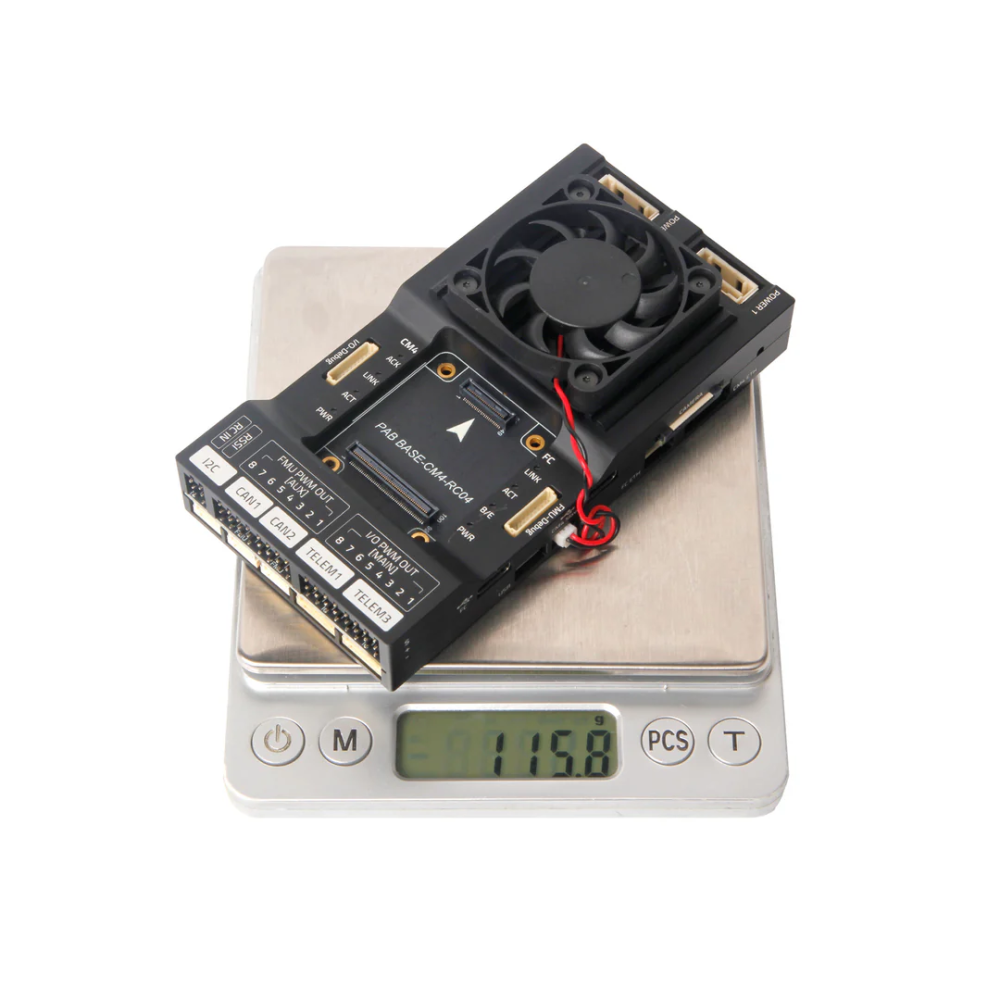
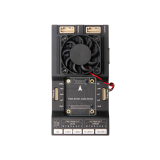
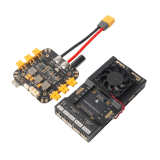
- Carte mère intégrée pour Pixhawk et Raspberry Pi, conçue pour les applications avancées dans les domaines des drones, des véhicules autonomes, de la robotique et du développement.
-Prend en charge le Raspberry Pi Compute Module 4 et les modules de contrôle de vol Pixhawk compatibles, avec communication TELEM2 directe, connectivité Ethernet, deux bus CAN et 16 sorties PWM.-Plusieurs
ports GPS et de télémétrie, interfaces USB, Micro HDMI et prise en charge des caméras CSI.
La carte mère Holybro Pixhawk RPi CM4 est une plateforme de développement intégrée conçue pour associer un contrôleur de vol compatible Pixhawk à un ordinateur compagnon Raspberry Pi Compute Module 4, le tout au sein d’une architecture compacte et hautement connectée.
Conçue pour les drones professionnels, les aéronefs autonomes, la robotique, la vision par ordinateur, le traitement de données embarqué, la cartographie, l’inspection, la recherche et les applications de développement avancées, cette carte mère assure une communication directe entre le contrôleur de vol et le Raspberry Pi tout en conservant l’accès à un large éventail d’interfaces de pilotage automatique et d’ordinateur compagnon.
La carte mère RPi CM4 combine le contrôle du pilote automatique, essentiel au vol, et le traitement par l’ordinateur d’accompagnement sur une seule plateforme intégrée.
Le contrôleur de vol Pixhawk gère les fonctions de stabilisation, de navigation, de contrôle du véhicule et de sécurité de vol, tandis que le module de calcul Raspberry Pi peut être utilisé pour le calcul embarqué, les logiciels personnalisés, le traitement d’images, la mise en réseau, l’enregistrement de données, les fonctions de mission autonomes et l’intégration avancée de charges utiles.
La carte mère respecte la norme Pixhawk Connector et Autopilot Bus.
Son architecture modulaire permet d’installer ou de remplacer des modules de contrôleur de vol compatibles sans avoir à changer l’ensemble du système de la carte mère.
La carte est compatible avec les modules Pixhawk 5X, Pixhawk 6X et d’autres modules de contrôle de vol respectant la norme « Autopilot Bus » de Pixhawk.
Le contrôleur de vol est connecté en interne au module de calcul Raspberry Pi via l’interface TELEM2.
La communication UART avec contrôle de flux matériel offre une connexion directe pour les données MAVLink, la télémétrie, les commandes de mission, les applications informatiques associées et les fonctions autonomes personnalisées.
Le contrôleur de vol Pixhawk et le Raspberry Pi peuvent également communiquer via Ethernet à l’aide du câble de connexion externe fourni.
L'Ethernet offre une option de communication haut débit pour les applications nécessitant des transferts de données plus importants, une intégration avancée d'ordinateurs compagnons, la mise en réseau embarquée et le développement professionnel d'applications autonomes.
La carte mère est conçue pour l’intégration du Raspberry Pi Compute Module.
La configuration minimale recommandée pour le Raspberry Pi CM4 est la suivante :
Connectivité sans fil : Mémoire vive recommandée
: 4 Go ou plus
Stockage eMMC : 16 Go ou plus
La carte mère prend également en charge le Raspberry Pi Compute Module 5, bien que le CM5 nécessite une alimentation supplémentaire par rapport au CM4.
Le port USB-C esclave du CM4 sert à alimenter le Raspberry Pi Compute Module et à flasher l’image du système d’exploitation.
La carte mère dispose également de deux ports hôtes USB-C pour les périphériques USB compatibles.
Chaque port hôte USB prend en charge un courant de sortie allant jusqu’à 1 A.
Le connecteur Micro HDMI intégré permet la sortie vidéo depuis le Raspberry Pi Compute Module.
Cela permet de connecter un écran externe compatible pour la configuration du système d’exploitation, le développement logiciel, les diagnostics et les applications graphiques.
Le connecteur de caméra CSI intégré prend en charge les modules de caméra Raspberry Pi compatibles.
Cela permet la vision par ordinateur, la détection d’objets, la navigation visuelle, l’inspection, la capture d’images et des applications autonomes personnalisées.
Un connecteur dédié de 5 V pour ventilateur est inclus pour assurer un refroidissement actif.
Cela permet d’installer un ventilateur de refroidissement compatible pour les applications impliquant des charges élevées du processeur, un traitement continu des données, la vision par ordinateur ou des logiciels embarqués exigeants.
La section contrôleur de vol offre une gamme complète d’interfaces pour l’intégration professionnelle dans les drones.
Les interfaces disponibles comprennent :
16 sorties
PWM, 3 ports
de télémétrie, 2 ports
GPS, 2 ports
CAN, 2 entrées
d’alimentation numériques, 1 port
UART4 et I2C, 1 port
I2C dédié, 1 port
SPI externe, 1 port
Ethernet, 1 interface
USB 1× port
AD et E/S 1× entrée
RC 1× entrée
récepteur DSM 1× interface
RSSI Ports de débogage FMU et E/S
La carte mère offre au total 16 sorties PWM :
8 × sorties
PWM E/S principales 8 × sorties PWM FMU auxiliaires
Ces sorties peuvent être utilisées pour les variateurs de vitesse (ESC), les moteurs, les servomoteurs, les actionneurs, le train d'atterrissage, les systèmes de charge utile et d'autres fonctions de l'aéronef.
Deux interfaces CAN prennent en charge les périphériques compatibles DroneCAN.
Les appareils compatibles peuvent inclure des modules GNSS, des compas, des modules d’alimentation, des capteurs de vitesse, des télémètres, des contrôleurs de vitesse (ESC), des actionneurs et d’autres équipements professionnels pour drones.
Deux ports GPS dédiés prennent en charge les configurations GNSS principales et secondaires.
Le port GPS1 offre une interface GPS complète avec interrupteur de sécurité intégré et prise en charge d’un buzzer.
Trois ports de télémétrie permettent de connecter des radios de télémétrie, des liaisons de données, des ordinateurs associés, des systèmes d’identification à distance et d’autres périphériques série.
Pour garantir un fonctionnement stable, le contrôleur de vol et le module de calcul Raspberry Pi utilisent des connexions d'alimentation distinctes.
Le contrôleur de vol est alimenté via l’entrée d’alimentation numérique POWER1 ou POWER2.
Le module Compute Module de Raspberry Pi est alimenté séparément via l’interface USB-C esclave CM4.
Cette architecture indépendante permet de garantir un fonctionnement fiable du contrôleur de vol tout en répondant aux besoins en alimentation de l’ordinateur compagnon.
La carte mère Pixhawk RPi CM4 est adaptée aux applications suivantes :
Le développement
professionnel de drones : multirotors
autonomes, aéronefs
à voilure fixe, plateformes
VTOL, systèmes
de vision par ordinateur, drones
de cartographie et d’inspection, traitement
d’images embarqué, contrôle
de charge utile, navigation
autonome personnalisée, développement
en intelligence artificielle, recherche et enseignement
, véhicules terrestres sans pilote (UGV) et plateformes robotiques
Produit : Carte
mère Holybro Pixhawk RPi CM4 Application : drones, aéronefs autonomes, robotique, informatique d'accompagnement, vision par ordinateur, recherche et développement
Architecture : Carte mère
intégrant un contrôleur de vol Pixhawk et un module de calcul Raspberry Pi Norme de pilotage automatique : Compatible avec le connecteur Pixhawk et la norme
de bus de pilotage automatique Modules de contrôleur de vol compatibles : Pixhawk 5X / Pixhawk 6X / modules
compatibles avec le bus Pixhawk Prise en charge des ordinateurs compagnons : Raspberry Pi Compute Module 4 / Raspberry Pi Compute Module 5
Communication interne contrôleur de vol-CM4 : UART TELEM2 avec contrôle
de flux matériel Communication supplémentaire contrôleur de vol-CM4 : Ethernet
Port esclave du CM4 : 1× USB Type-C
Tension d’entrée maximale du CM4 en mode esclave : 5
V Ports hôtes USB : 2× USB Type-C
Sortie maximale des ports hôtes USB : 1 A par port
Sortie vidéo : Micro HDMI
Entrée caméra : Interface
caméra CSI Sortie de refroidissement : Connecteur
dédié pour ventilateur 5 V Interface Ethernet : connexion
Ethernet dédiée au CM4 Stockage du système d’exploitation : eMMC du Raspberry Pi CM4, selon le module sélectionné
Sorties PWM : 16 au total
Sorties PWM principales : 8 E/S
Sorties PWM auxiliaires : 8× Ports de télémétrie FMU
: 3×
Ports GPS : 2×
Ports CAN : 2×
Entrées d’alimentation numériques : 2×
Port UART4 et I2C : 1×
Port I2C dédié : 1×
Port SPI externe : 1×
Port Ethernet : 1×
Interface USB : 1×
Port AD et E/S : 1×
Entrée RC : PPM / S.BUS
Entrée récepteur DSM : prise
en charge Interface RSSI : prise
en charge Interfaces de débogage : débogage FMU / débogage
E/S Norme du connecteur : JST-GH 1,25 mm pour la plupart des interfaces périphériques
Connexion sans fil : Oui
RAM : 4 Go ou plus
Stockage eMMC : 16 Go ou plus
Alimentation du contrôleur de vol : entrée
d’alimentation numérique POWER1 ou POWER2 Alimentation du Raspberry Pi : entrée
USB-C « Slave » du CM4 Alimentation du Raspberry Pi et du contrôleur de vol : connexions d’alimentation séparées requises pour un fonctionnement stable
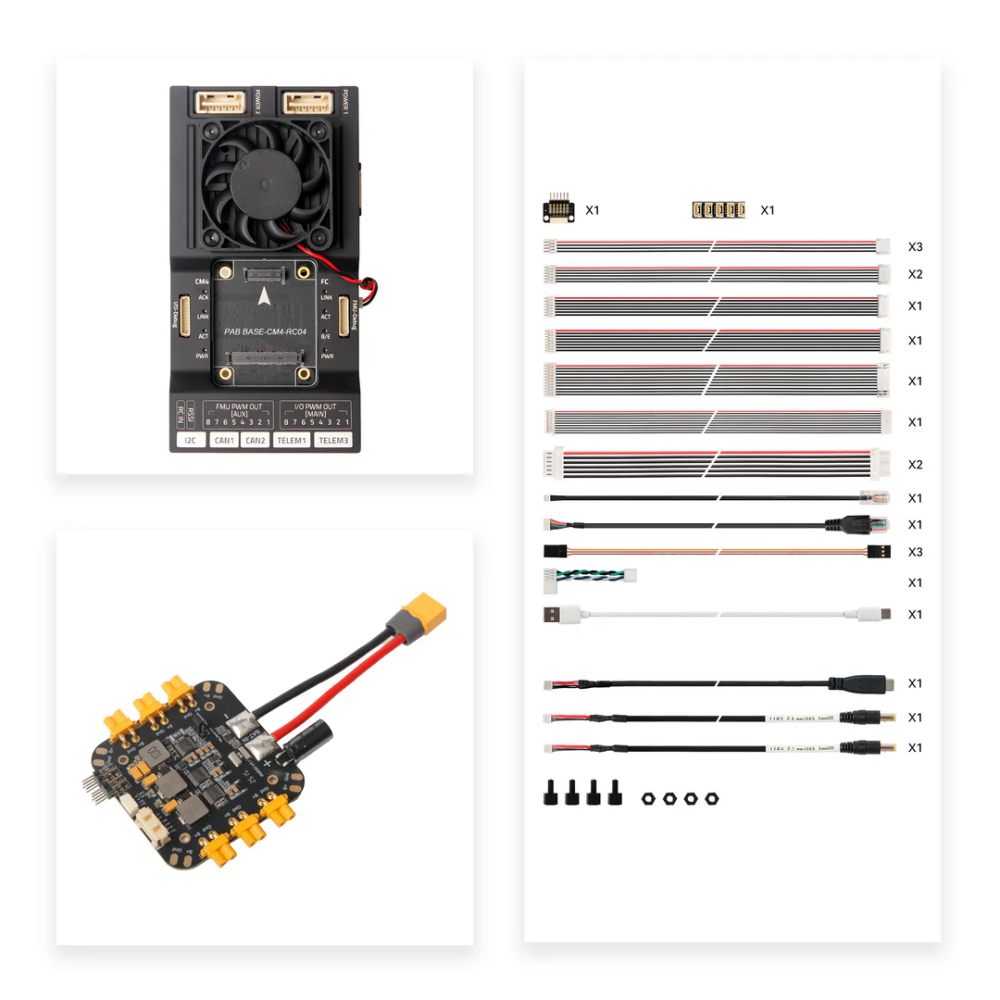
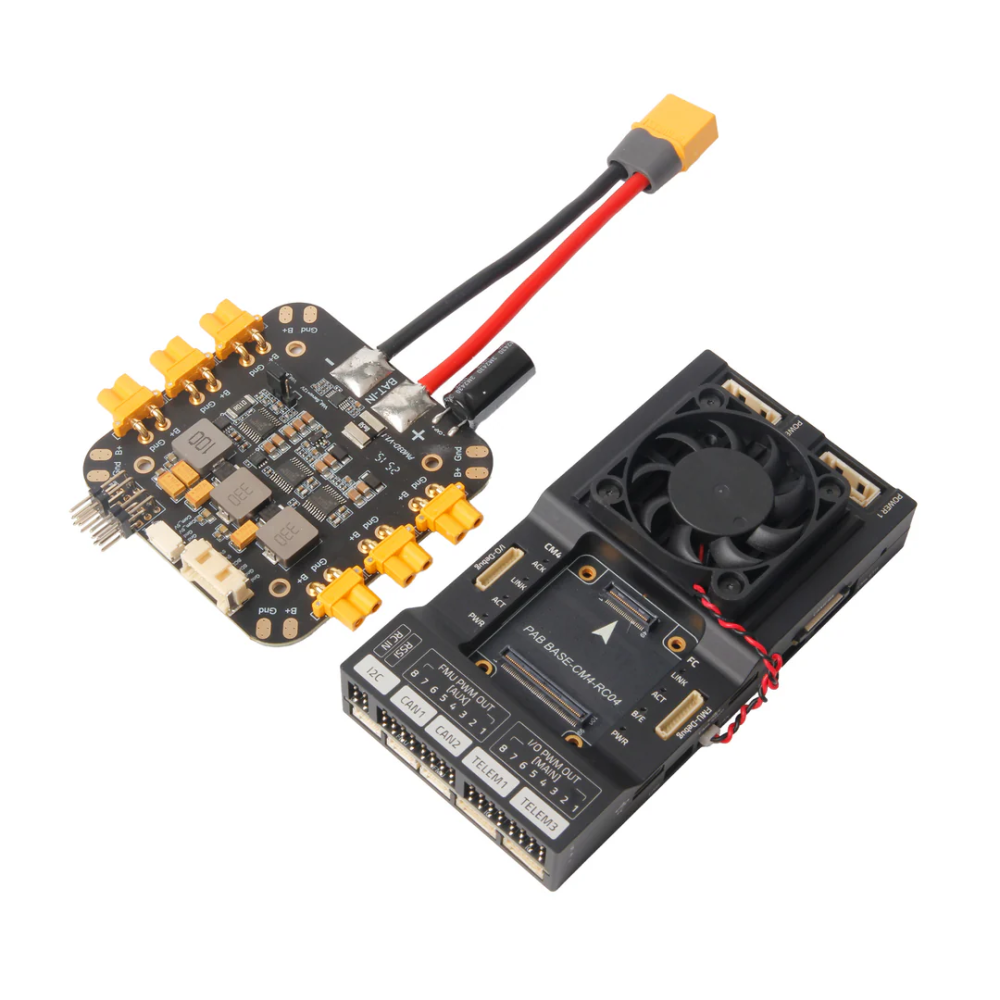
1× Carte
mère Holybro Pixhawk RPi CM4 1× Module
d’alimentation numérique PM03D 1× Jeu de câbles pour carte mère Pixhawk RPi CM4
Le module de contrôleur de vol Pixhawk et le module de calcul Raspberry Pi ne sont pas inclus dans la configuration comprenant la carte mère et le module d’alimentation, sauf s’ils sont sélectionnés séparément.
Fiche technique
- Carte mère intégrée pour Pixhawk et Raspberry Pi, conçue pour les applications avancées dans les domaines des drones, des véhicules autonomes, de la robotique et du développement.
-Prend en charge le Raspberry Pi Compute Module 4 et les modules de contrôle de vol Pixhawk compatibles, avec communication TELEM2 directe, connectivité Ethernet, deux bus CAN et 16 sorties PWM.-Plusieurs
ports GPS et de télémétrie, interfaces USB, Micro HDMI et prise en charge des caméras CSI.